Yazılım Test Süreçleri
Testçiler için Graf Teorisi
2026
Öğrenim Çıktıları
- Bu bölümün sonunda şunları yapabileceksiniz:
- Graf teorisinin temel kavramlarını (düğüm, kenar, derece, yol, döngü, bağlılık vb.) tanımlayabileceksiniz.
- Yönsüz ve yönlü graflar arasındaki farkı açıklayabileceksiniz.
- Bir yazılım sisteminin akışını (control flow) veya durum geçişlerini graf olarak modelleyebileceksiniz.
- Graf teorisi kavramlarını (çevrimsel karmaşıklık, bağlılık, yol kapsamı) test tasarımına uygulayabileceksiniz.
- StateChart, Petri ağı gibi modelleme notasyonlarının graf temelli yapısını anlayabileceksiniz.
Testçiler için Graf Teorisi
- Graf teorisi, topolojinin bir dalıdır; bazen “rubber sheet geometry” (lastik levha geometrisi) olarak da anılır.
- Topolojideki “lastik levha” sezgisi, graf teorisinin çoğu problemini doğrudan açıklamaz.
- Buna rağmen graf teorisi:
- özellikle yönlü graflar (directed graphs),
- ve graf temelli test yaklaşımları için testte çok güçlü bir araçtır.
Neden Graf Teorisi? (Test Bağlantısı)
- Bu bölümün odağı “soyut teori” değil; testte işe yarayan kavramlardır.
- Graf teorisi testte özellikle şunları modellemek için kullanılır:
- program akışı (control flow)
- durum makineleri / ekran akışları (state/transition)
- olay güdümlü sistemler (event-driven)
- bağlantı/iletişim ağları (integration topology)
- Kitaptaki yaklaşım: kavramları test örnekleriyle ilişkilendirerek vermek.
Bu Bölümde Nasıl İlerliyoruz?
- İki temel graf türü vardır:
- yönsüz (undirected) graflar
- yönlü (directed) graflar
- Yönlü graflar testte daha sık görünür.
- Ancak yönlü grafların birçok fikri, yönsüz grafların özel durumu gibi düşünülebilir.
- Bu yüzden:
- önce yönsüz graflarla başlayacağız,
- sonra aynı kavramları yönlü graflara aktaracağız.
Graflar (Graphs)
- Bir graf (graph), iki küme ile tanımlanan soyut bir yapıdır:
- düğüm kümesi (nodes / vertices)
- kenar kümesi (edges)
- Kenarlar, düğümler arasında bağlantı/ilişki kurar.
- Örnek: Bir bilgisayar ağı, doğal bir graf örneğidir.
Tanım: Graf \(G=(V,E)\)
Bir graf:
\[ G=(V,E) \]
- \(V\): sonlu ve boş olmayan düğüm (node) kümesi
- \(E\): düğüm çiftlerinden oluşan kenar (edge) kümesi
Düğüm Kümesi (Nodes)
Düğümler (vertices) bir küme olarak yazılır:
\[ V=\{n_1,n_2,\ldots,n_k\} \]
Kenar Kümesi (Edges)
Yönsüz graf için her kenar bir yönsüz çifttir:
\[ E=\{e_1,e_2,\ldots,e_\ell\} \]
Her kenar şu biçimdedir:
\[ e_i=\{n_p,n_q\} \]
- \(\{n_p,n_q\}\) sırasızdır: \(\{n_p,n_q\}=\{n_q,n_p\}\)
Terminoloji: Aynı Kavram, Farklı Adlar
- node = vertex (düğüm)
- edge = arc (kenar)
- Düğümlere bazen “points” (nokta) da denir.
- Diyagramlarda:
- düğümler genelde daire,
- kenarlar çizgi olarak gösterilir.
Örnek Graf: 7 Düğüm, 5 Kenar
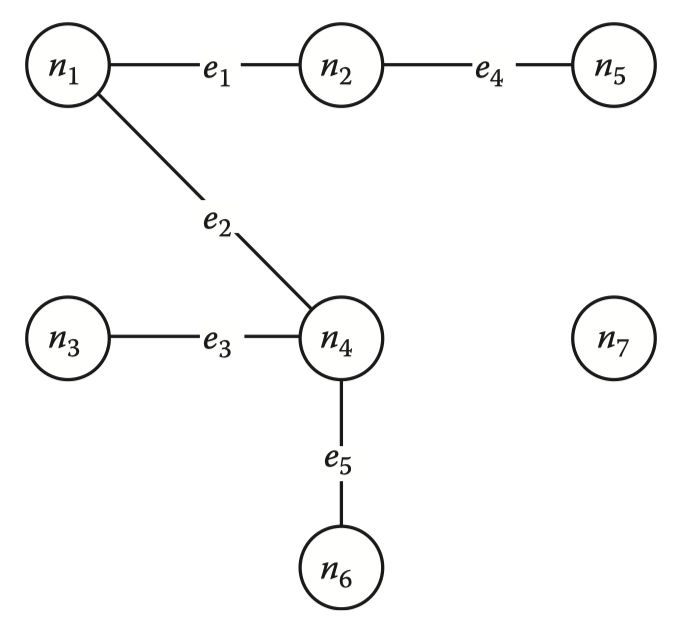
\[ V=\{n_1,n_2,n_3,n_4,n_5,n_6,n_7\} \]
\[ E=\{e_1,e_2,e_3,e_4,e_5\} \]
Kenarları Düğüm Çiftleriyle Yazmak
Aynı \(E\) kümesini, “hangi düğümler bağlı?” şeklinde de yazabiliriz:
\[ E=\{\{n_1,n_2\},\{n_1,n_4\},\{n_3,n_4\},\{n_2,n_5\},\{n_4,n_6\}\} \]
- Yönsüz graf olduğu için çiftler sırasızdır.
Testte Graf Nasıl Kullanılır?
- Pratikte önce bir düğüm kümesi tanımlarız (çoğu zaman düğümler program öğeleridir):
- program ifadeleri (statements)
- bloklar (basic blocks)
- ekranlar/durumlar (states)
- Sonra kenarları tanımlarız:
- kontrol akışı (control flow)
- olay/ekran geçişi (event/transition)
- tanım-kullanım ilişkileri (define/use)
Düğüm Derecesi (Degree of a Node)
- Bir düğümün derecesi (degree):
- o düğümün uç noktası olduğu kenar sayısıdır.
- Gösterim:
\[ deg(n) \]
- \(deg(n)\) “n’in popülerliği” gibi yorumlanabilir:
- daha çok kenar → daha çok bağlantı
Tanım
Bir düğüm \(n\) için:
\[ deg(n)=|\{e \in E : n \in e\}| \]
- Yani: “uç noktası \(n\) olan kenarların sayısı”
Sezgi: Derece Ne Anlatır?
- Sosyal ağ grafında:
- düğümler = insanlar
- kenarlar = arkadaşlık/iletişim
- derece → kişinin “bağlantı sayısı”
- Yazılım grafında (nesne-iletişim):
- düğümler = nesneler
- kenarlar = mesajlar/çağrılar
- derece → nesnenin entegrasyon yoğunluğu hakkında ipucu verebilir
Örnek Graf İçin Düğüm Dereceleri
Şekil 4.1’deki düğümlerin dereceleri:
\[ deg(n_1)=2 \]
\[ deg(n_2)=2 \]
\[ deg(n_3)=1 \]
\[ deg(n_4)=3 \]
\[ deg(n_5)=1 \]
\[ deg(n_6)=1 \]
\[ deg(n_7)=0 \]
İnsidans Matrisleri (Incidence Matrices)
- Graflar sadece çizimle değil, matrislerle de temsil edilebilir.
- Test açısından bu temsil değerlidir:
- grafın yapısını “hesaplanabilir” hale getirir
- bazı hataları (tutarsızlıkları) hızlı yakalamayı sağlar
Tanım: İnsidans Matrisi
\(G=(V,E)\) grafında:
- \(|V|=m\) düğüm
- \(|E|=n\) kenar
İnsidans matrisi \(I\), boyutu:
\[ m \times n \]
- satırlar: düğümler
- sütunlar: kenarlar
Matris Elemanı \(I[i,j]\)
- \(I[i,j]=1\) ise: \(n_i\), \(e_j\) kenarının bir uç noktasıdır.
- Aksi halde:
\[ I[i,j]=0 \]
Özet:
\[ I[i,j]= \begin{cases} 1, & n_i \text{, } e_j \text{’nin uç noktasıysa} \\ 0, & \text{aksi halde} \end{cases} \]
Şekil 4.1’in İnsidans Matrisi
| \(e_1\) | \(e_2\) | \(e_3\) | \(e_4\) | \(e_5\) | |
|---|---|---|---|---|---|
| \(n_1\) | 1 | 1 | 0 | 0 | 0 |
| \(n_2\) | 1 | 0 | 0 | 1 | 0 |
| \(n_3\) | 0 | 0 | 1 | 0 | 0 |
| \(n_4\) | 0 | 1 | 1 | 0 | 1 |
| \(n_5\) | 0 | 0 | 0 | 1 | 0 |
| \(n_6\) | 0 | 0 | 0 | 0 | 1 |
| \(n_7\) | 0 | 0 | 0 | 0 | 0 |
Hızlı Gözlemler (1): Sütun Toplamı = 2
- Yönsüz basit graf için her kenarın iki uç noktası vardır.
- Bu yüzden her sütunun toplamı:
\[ \sum_{i=1}^{m} I[i,j] = 2 \]
- Eğer bir sütunda toplam 2 değilse:
- graf tanımında bir hata vardır (integrity check gibi düşünülebilir)
Hızlı Gözlemler (2): Satır Toplamı = Derece
- Bir satırdaki 1’lerin sayısı, ilgili düğümün derecesidir:
\[ deg(n_i)=\sum_{j=1}^{n} I[i,j] \]
- Eğer \(deg(n_i)=0\) ise:
- \(n_i\) izole (isolated) düğümdür
- grafın geri kalanına bağlı değildir
Test Bağlantısı: İzole Düğüm Ne Anlama Gelebilir?
- İzole düğüm:
- ulaşılamayan kod (unreachable code) benzeri bir probleme işaret edebilir
- ya da “tanımlanmış ama hiç kullanılmayan” bir nesne/ekran/durum olabilir
Komşuluk Matrisleri (Adjacency Matrices)
- Komşuluk matrisi (adjacency matrix), insidans matrisini tamamlayan güçlü bir gösterimdir.
- Özellikle “hangi düğüm kime bağlı?” sorusunu doğrudan kodlar.
- Birçok graf kavramının (yol, bağlılık vb.) temelinde komşuluk bilgisi vardır.
Komşuluk Matrisi
\(G=(V,E)\) grafında \(|V|=m\) düğüm olsun.
Komşuluk matrisi \(A\), boyutu:
\[ m \times m \]
- satırlar: düğümler
- sütunlar: düğümler
Matris Elemanı \(A[i,j]\)
- \(A[i,j]=1\) ise: \(n_i\) ile \(n_j\) arasında bir kenar vardır.
- Aksi halde:
\[ A[i,j]=0 \]
Özet:
\[ A[i,j]= \begin{cases} 1, & \{n_i,n_j\}\in E \\ 0, & \text{aksi halde} \end{cases} \]
Özellikler (Yönsüz Graf)
- Simetriktir:
\[ A[i,j]=A[j,i] \]
- Köşegen elemanlar (basit graf için) sıfırdır:
\[ A[i,i]=0 \]
- Bir satır toplamı, düğüm derecesini verir:
\[ deg(n_i)=\sum_{j=1}^{m} A[i,j] \]
Şekil 4.1’in Komşuluk Matrisi
| \(n_1\) | \(n_2\) | \(n_3\) | \(n_4\) | \(n_5\) | \(n_6\) | \(n_7\) | |
|---|---|---|---|---|---|---|---|
| \(n_1\) | 0 | 1 | 0 | 1 | 0 | 0 | 0 |
| \(n_2\) | 1 | 0 | 0 | 0 | 1 | 0 | 0 |
| \(n_3\) | 0 | 0 | 0 | 1 | 0 | 0 | 0 |
| \(n_4\) | 1 | 0 | 1 | 0 | 0 | 1 | 0 |
| \(n_5\) | 0 | 1 | 0 | 0 | 0 | 0 | 0 |
| \(n_6\) | 0 | 0 | 0 | 1 | 0 | 0 | 0 |
| \(n_7\) | 0 | 0 | 0 | 0 | 0 | 0 | 0 |
Hızlı Gözlem: İzole Düğüm
- \(n_7\) satırı (ve sütunu) tamamen 0’dır.
- Bu, \(n_7\)’nin izole olduğunu gösterir:
\[ deg(n_7)=0 \]
- Test yorumu:
- ulaşılamayan kod bloğu / hiç bağlanmamış ekran gibi durumlara işaret edebilir.
4.1.4 Yollar (Paths)
- Graf teorisini testte kullanmanın temel nedeni: yürütme yolları (paths).
- Kod-temelli test yaklaşımları (özellikle Bölüm 8 ve 9) büyük ölçüde:
- bir programdaki yol türleri üzerine kuruludur.
- Burada, “yorumdan bağımsız” (interpretation-free) biçimde graf üzerinde yol tanımlıyoruz.
Tanım: Yol (Path)
Bir yol, kenarlardan oluşan bir dizidir:
\[ p=\langle e_1,e_2,\ldots,e_k\rangle \]
Şart:
- Ardışık her iki kenar, ortak bir uç noktayı paylaşır:
\[ \forall i\ (1 \le i < k):\ e_i \text{ ve } e_{i+1} \text{ ortak bir düğüm paylaşır} \]
Yolun Gösterimi: Kenar Dizisi vs Düğüm Dizisi
- Yollar iki şekilde ifade edilebilir:
- kenar dizisi (edge sequence)
- düğüm dizisi (node sequence)
- Pratikte daha yaygın olan: düğüm dizisi ile yazmaktır.
Örnek (düğüm dizisi):
\[ \langle n_1,n_2,n_5\rangle \]
Şekil 4.1 Üzerinde Örnek Yollar
| Yol | Düğüm Dizisi (Node Sequence) | Kenar Dizisi (Edge Sequence) |
|---|---|---|
| \(n_1\) ile \(n_5\) arası | \(\langle n_1,n_2,n_5\rangle\) | \(\langle e_1,e_4\rangle\) |
| \(n_1\) ile \(n_5\) arası | \(\langle n_1,n_4,n_3,n_4,n_1,n_2,n_5\rangle\) | \(\langle e_2,e_3,e_3,e_2,e_1,e_4\rangle\) |
| \(n_3\) ile \(n_2\) arası | \(\langle n_3,n_4,n_1,n_2\rangle\) | \(\langle e_3,e_2,e_1\rangle\) |
Komşuluk Matrisi ile Yol Fikri
- Komşuluk matrisi \(A\), “tek adım bağlantıları” verir.
- Matris çarpımıyla:
- \(A^2\): iki adımlık bağlantılar
- \(A^k\): \(k\) adımlık bağlantılar
- Bu, hangi düğümler arasında yol olabileceğini analiz etmeye yarar (detay cebiri burada hedefimiz değil).
Döngü (Loop / Circuit) Notu
- Bu graf “tam genel” değildir:
- hiç bir düğümün bir yol içinde tekrar edilmediği durumları göstermez.
- Eğer bir düğüm yol içinde tekrar ederse:
- yol bir döngü (loop) / devre (circuit) içerebilir.
- Örnek: \(n_1 \rightarrow n_4 \rightarrow n_1\) bir döngü üretir.
Bağlılık (Connectedness)
- “Yol (path)” kavramı, hangi düğümlerin birbirine bağlı (connected) olduğunu tanımlamamızı sağlar.
- Bu bağlılık fikri, testçiler için güçlü bir basitleştirme aracına dönüşür:
- grafı parçalara ayırıp ayrı ayrı ele alabiliriz.
Tanım: Bağlı Düğümler
İki düğüm bağlıdır ancak ve ancak aralarında bir yol varsa:
\[ n_i \sim n_j \ \Longleftrightarrow\ \text{$n_i$ ile $n_j$ aynı yol üzerinde yer alabilir} \]
(Pratik okuma: “\(n_i\)’den \(n_j\)’ye giden bir path var.”)
Bağlılık Bir Eşdeğerlik İlişkisidir
Bağlılık (\(\sim\)) düğüm kümesi üzerinde bir eşdeğerlik ilişkisidir:
- Yansımalı (reflexive):
- Her düğüm kendisiyle bağlıdır.
\[ n \sim n \]
- Simetrik (symmetric):
- \(n_i\) ile \(n_j\) bağlıysa, \(n_j\) ile \(n_i\) de bağlıdır.
\[ n_i \sim n_j \Rightarrow n_j \sim n_i \]
- Geçişli (transitive):
- \(n_i\) ile \(n_j\) bağlı ve \(n_j\) ile \(n_k\) bağlıysa, \(n_i\) ile \(n_k\) de bağlıdır.
\[ (n_i \sim n_j)\ \wedge\ (n_j \sim n_k)\ \Rightarrow\ (n_i \sim n_k) \]
Sonuç: Bağlılık → Bölümleme (Partition)
- Eşdeğerlik ilişkileri bir bölümleme üretir.
- Bu yüzden bağlılık, düğüm kümesini bağlı bileşenlere (components) ayırır:
- her düğüm tam olarak bir bileşene aittir
- bileşenler birbirini örtmez
Bileşen (Component)
Bir grafın bileşeni, bağlı düğümlerin oluşturduğu maksimal kümedir:
- kümenin içindeki her düğüm çifti bağlıdır
- kümeye dışarıdan yeni bir düğüm ekleyemezsiniz (maksimal)
Örnek Graf İçin Bileşenler
Şekil 4.1’de iki bileşen vardır:
\[ S_1=\{n_1,n_2,n_3,n_4,n_5,n_6\} \]
\[ S_2=\{n_7\} \]
- \(n_7\) izole olduğu için tek başına bir bileşendir.
Yoğunlaştırma Grafları (Condensation Graphs)
- Test için önemli bir basitleştirme:
- her bileşeni tek bir “özet düğüme” indirgeriz.
- Bu şekilde elde edilen yeni grafa yoğunlaştırma grafı (condensation graph) denir.
Tanım: Yoğunlaştırma Grafı
Verilen \(G=(V,E)\) grafı için:
- Her bileşeni tek bir düğümle değiştir.
- Bileşenler arası kenarları bu yeni düğümler arasında göster.
Sonuç: bileşenleri temsil eden düğümlerden oluşan daha küçük bir graf elde edilir.
Örnek Graf İçin Yoğunlaştırma Grafı (Sezgi)
- Bileşenler:
- \(S_1=\{n_1,n_2,n_3,n_4,n_5,n_6\}\)
- \(S_2=\{n_7\}\)
- Bu graf yönsüz olduğu için:
- \(S_2\) izole kalır
- yoğunlaştırma grafı iki düğümlü ve kopuk olur
Test Yorumu: Bileşenler Ayrı Test Edilebilir
- Bileşenler “önemli bir anlamda” bağımsızdır:
- bir bileşende dolaşırken diğerine geçiş yoktur.
- Bu yüzden:
- her bileşen için test tasarımı ayrı yapılabilir
- kapsama ve yol analizi daha yönetilebilir hale gelir
Yoğunlaştırma Grafları (Condensation Graphs)
- Yoğunlaştırma grafı, testçiler için önemli bir basitleştirme mekanizmasıdır.
- Temel fikir: Grafın her bileşenini (component) tek bir düğüm gibi ele almak.
Tanım: Yoğunlaştırma Grafı
Verilen bir \(G=(V,E)\) grafı için, yoğunlaştırma grafı şu şekilde elde edilir:
- \(G\) içindeki her bileşeni, tek bir “yoğunlaştırma düğümü” ile değiştir.
- Bileşenler arasındaki bağlantıları, bu yeni düğümler arasında göster.
Bu işlem algoritmiktir (ambiguous değildir): bileşenleri bul, sonra grafı küçült.
Önemli Özellik: Sonuç Grafı Tekildir
- Yoğunlaştırma grafı benzersizdir (unique):
- aynı \(G\) için aynı bileşenler bulunur
- dolayısıyla aynı yoğunlaştırma grafı elde edilir
- Bu, yapılan basitleştirmenin “grafın önemli bir özelliğini” koruduğunu ima eder.
Şekil 4.1 İçin Bileşenler
Önce bileşenler:
\[ S_1=\{n_1,n_2,n_3,n_4,n_5,n_6\} \]
\[ S_2=\{n_7\} \]
Neden “Bileşen Düğümü”ne Kenar Çizmek Mantıksız Olabilir?
Yönsüz (ordinary/undirected) grafın yoğunlaştırma grafında, kenarlar iki nedenle sorun çıkarabilir:
- Kenarlar, uç noktası olarak tek tek düğümleri kullanır; küme kullanmaz.
- yani \(\{n_i,n_j\}\) mantıklıdır ama \(\{S_1,S_2\}\) kenarı, “küme uç noktası” gibi durur.
- “Kenar var” demek, iki bileşen arasında bir yol var demektir.
- bu da bileşenlerin aslında ayrı değil, tek bir büyük bileşen olması anlamına gelir.
- yani bileşen tanımıyla çelişir (maksimallik bozulur).
Test Yorumu: Bileşenler Bağımsız Test Edilebilir
- Bileşenler önemli bir anlamda bağımsızdır:
- bir bileşenin içinde yol varken diğerine geçiş yoktur.
- Bu yüzden:
- test tasarımı bileşen bazında bölünebilir
- kapsam analizi daha yönetilebilir hale gelir
Çevrimsel Karmaşıklık (Cyclomatic Number)
- Grafların çevrimsel karmaşıklığı test için güçlü sonuçlar doğurur.
- Bu kavram, özellikle kod temelli testte (path/branch kapsamı) tekrar karşımıza çıkacak.
Tanım: Çevrimsel Sayı \(V(G)\)
Bir grafın çevrimsel sayısı:
\[ V(G)=e-n+p \]
Burada:
- \(e\): kenar sayısı
- \(n\): düğüm sayısı
- \(p\): bileşen (component) sayısı
Örnek Graf İçin Hesap
Şekil 4.1’de:
- \(e=5\)
- \(n=7\)
- \(p=2\)
\[ V(G)=5-7+2=0 \]
Test Notu (İleride Bağlanacak)
- \(V(G)\) sezgisel olarak “bağımsız yol sayısı / bölge sayısı” gibi yorumlanır.
- Bölüm 8’de, kodun çevrimsel karmaşıklığı ile test kapsamı arasında doğrudan bağ kuracağız.
Yönlü Graflar (Directed Graphs)
- Yönlü graflar (directed graphs / digraphs), sıradan (yönsüz) grafların geliştirilmiş halidir:
- kenarlara yön kazandırır.
- Yönsüz grafın sırasız çifti \(\{n_i,n_j\}\) iken, yönlü grafın kenarı sıralı ikilidir:
\[ \langle n_i,n_j\rangle \]
- Bu, “\(n_i\)’den \(n_j\)’ye giden bir kenar” demektir.
Tanım: Yönlü Graf (Digraph)
Bir yönlü graf:
\[ D=(V,E) \]
- \(V=\{n_1,n_2,\ldots,n_k\}\): sonlu, boş olmayan düğüm kümesi
- \(E=\{e_1,e_2,\ldots,e_\ell\}\): yönlü kenar kümesi
Her kenar:
\[ e=\langle n_p,n_q\rangle \]
- \(n_p\): başlangıç (initial / from) düğümü
- \(n_q\): bitiş (terminal / to) düğümü
Neden Testte Yönlü Graf?
Yönlü graflar, yazılım kavramlarına doğal olarak uyar:
- sıralı/ardışıl davranış (sequential behavior)
- zorunlu akış (imperative programming)
- olay güdümlü akışlar (event-driven)
- durum geçişleri (state transitions)
Bu nedenle testte yönlü graflar, yönsüz graflardan daha sık kullanılır.
Programlama Dili Bağlantısı
- Imperative diller (COBOL, FORTRAN, Pascal, C, Java, Ada):
- deyim sırası yürütmeyi etkiler → doğal model: yönlü graf
- Deklaratif diller:
- “yürütme akışı” daha az görünür olabilir
- bu yüzden sadece “izlenebilir yollar” üzerinden sınırlı graf yaklaşımı kalabilir
- Not: Yazılımda en yaygın paradigma imperative olduğu için, testte yönlü grafların gücü daha çok kullanılır.
ER Modelleme Notu
- ER (Entity-Relationship) modellemede de graf kullanılır:
- varlıklar düğüm, ilişkiler kenar gibi düşünülebilir.
- Ancak ER grafı çoğu zaman:
- yönlü akış değil, “ilişki yapısı” temsil eder.
- Bu nedenle bu bölümün odağı:
- yürütme sırası içeren yönlü graflardır.
Yönlü Graf Örneği
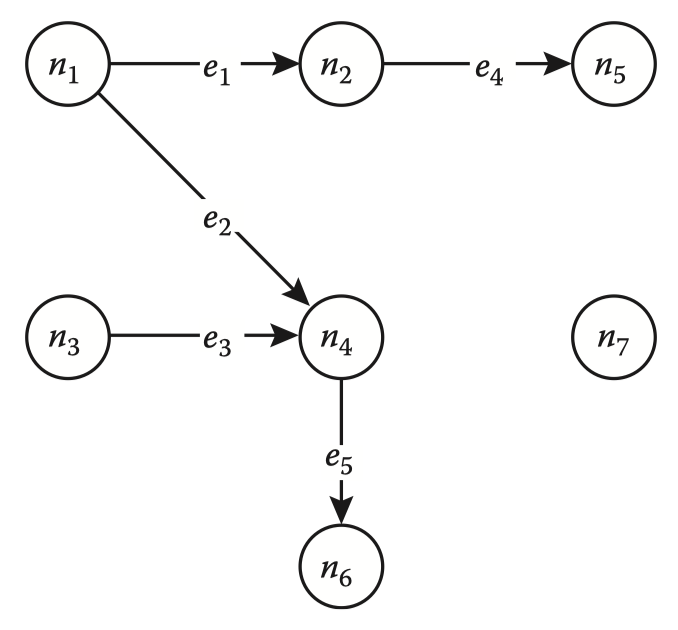
Yönlü Graf Örneği İçin \(V\) ve \(E\)
Düğüm kümesi:
\[ V=\{n_1,n_2,n_3,n_4,n_5,n_6,n_7\} \]
Kenar kümesi:
\[ E=\{e_1,e_2,e_3,e_4,e_5\} \]
Kenarları Sıralı İkililerle Yazmak
Yönlü graflarda kenar kümesi şu şekilde yazılır:
\[ E=\{\langle n_1,n_2\rangle,\langle n_1,n_4\rangle,\langle n_3,n_4\rangle,\langle n_2,n_5\rangle,\langle n_4,n_6\rangle\} \]
- Burada sıra önemlidir:
- \(\langle n_i,n_j\rangle \ne \langle n_j,n_i\rangle\)
Giriş Derecesi ve Çıkış Derecesi (Indegrees & Outdegrees)
- Yönsüz graf için tek bir derece vardı: \(deg(n)\)
- Yönlü graf için derece “yön”e göre ayrıştırılır:
- giriş derecesi (indegree)
- çıkış derecesi (outdegree)
Tanım: Giriş Derecesi \(indeg(n)\)
Bir düğüm \(n\) için:
- \(indeg(n)\): \(n\)’de sonlanan (terminal node) kenar sayısıdır.
\[ indeg(n)=|\{\langle x,n\rangle \in E\}| \]
Tanım: Çıkış Derecesi \(outdeg(n)\)
Bir düğüm \(n\) için:
- \(outdeg(n)\): \(n\)’den başlayan (initial node) kenar sayısıdır.
\[ outdeg(n)=|\{\langle n,y\rangle \in E\}| \]
Bağlantı: Yönsüz Derece ile İlişki
- Yönlü grafı “yönleri unutulmuş” halde düşünürsek:
\[ deg(n)=indeg(n)+outdeg(n) \]
Yönlü Graf Örneği İçin \(indeg\) ve \(outdeg\)
\[ indeg(n_1)=0 \quad outdeg(n_1)=2 \]
\[ indeg(n_2)=1 \quad outdeg(n_2)=1 \]
\[ indeg(n_3)=0 \quad outdeg(n_3)=1 \]
\[ indeg(n_4)=2 \quad outdeg(n_4)=1 \]
\[ indeg(n_5)=1 \quad outdeg(n_5)=0 \]
\[ indeg(n_6)=1 \quad outdeg(n_6)=0 \]
\[ indeg(n_7)=0 \quad outdeg(n_7)=0 \]
Düğüm Türleri (Types of Nodes)
- Yönlü graflar, “düğüm rollerini” tanımlamamıza izin verir:
- başlangıç/bitiş sınırları gibi.
Tanım: Source / Sink / Transfer
Bir düğüm \(n\) için:
- source node (kaynak):
- \(indeg(n)=0\)
- sink node (lavabo/çıkış):
- \(outdeg(n)=0\)
- transfer node (aktarıcı / iç düğüm):
- \(indeg(n)>0 \ \wedge\ outdeg(n)>0\)
Yönlü Graf Örneği Üzerinden Örnekler
- Source (kaynak): \(n_1\), \(n_3\)
- Sink (çıkış): \(n_5\), \(n_6\)
- Transfer (iç düğüm): \(n_2\), \(n_4\)
- Hem source hem sink olan (izole): \(n_7\)
Test Yorumu: Sınırlar Neyi Temsil Eder?
- source ve sink düğümler, grafın “dış sınırını” (external boundary) oluşturur.
- Bir program akış grafında:
- source genelde giriş noktası (start)
- sink genelde çıkış/sonlanma (end) noktasıdır
- Bu sınırların belirlenmesi:
- yol tabanlı test hedeflerini tanımlamayı kolaylaştırır.
Yönlü Grafın Komşuluk Matrisi (Adjacency Matrix)
- Kenarlara yön eklemek, komşuluk matrisinin tanımını da değiştirir.
- (Not) Yönlü graflarda insidans matrisi de değişir; ancak pratikte daha az kullanılır.
Tanım: Komşuluk Matrisi \(A\)
Yönlü graf \(D=(V,E)\) ve \(|V|=m\) olsun.
Komşuluk matrisi:
\[ A=(a(i,j)) \]
boyutu:
\[ m \times m \]
Eleman Tanımı: \(a(i,j)\)
\[ a(i,j)= \begin{cases} 1, & \langle n_i,n_j\rangle \in E \\ 0, & \text{aksi halde} \end{cases} \]
- Yani: \(n_i\)’den \(n_j\)’ye doğrudan kenar varsa 1.
Önemli Farklar (Yönlü Graf)
- Matris simetrik olmak zorunda değildir:
\[ a(i,j)\ \ne\ a(j,i) \]
- Satır toplamı: çıkış derecesi verir:
\[ outdeg(n_i)=\sum_{j=1}^{m} a(i,j) \]
- Sütun toplamı: giriş derecesi verir:
\[ indeg(n_j)=\sum_{i=1}^{m} a(i,j) \]
Yönlü Graf Örneği İçin Komşuluk Matrisi
| \(n_1\) | \(n_2\) | \(n_3\) | \(n_4\) | \(n_5\) | \(n_6\) | \(n_7\) | |
|---|---|---|---|---|---|---|---|
| \(n_1\) | 0 | 1 | 0 | 1 | 0 | 0 | 0 |
| \(n_2\) | 0 | 0 | 0 | 0 | 1 | 0 | 0 |
| \(n_3\) | 0 | 0 | 0 | 1 | 0 | 0 | 0 |
| \(n_4\) | 0 | 0 | 0 | 0 | 0 | 1 | 0 |
| \(n_5\) | 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| \(n_6\) | 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| \(n_7\) | 0 | 0 | 0 | 0 | 0 | 0 | 0 |
Kısa Not: İlişki (Relationship) Kaydı
- Yönlü graflar sıkça “ilişki yönünü” kaydetmek için kullanılır:
- örn. soy ağacı (ancestor/descendant)
- bağımlılık grafı (dependency)
- Bu tür durumlarda komşuluk matrisi:
- yönlü yolların varlığını analiz etmeye yardımcı olur.
Yollar ve Yarıyollar (Paths and Semipaths)
- Yön, “yol” kavramını daha kesin hale getirir:
- tek yönlü / çift yönlü sokak benzetmesi gibi düşünebilirsiniz.
- Yönlü graf üzerinde iki farklı kavram kullanacağız:
- yönlü yol (directed path)
- yarıyol (semipath)
Tanım: Yönlü Yol (Directed Path)
Bir yönlü yol, kenarlardan oluşan bir dizidir:
\[ p=\langle e_1,e_2,\ldots,e_k\rangle \]
Şart:
- Ardışık her iki kenar için, ilk kenarın bitiş düğümü ikinci kenarın başlangıç düğümü olmalıdır.
\[ \forall i\ (1 \le i < k):\ terminal(e_i)=initial(e_{i+1}) \]
Tanım: Yarıyol (Semipath)
Bir yarıyol, yön kısıtını gevşetir:
- Ardışık iki kenar, en az bir düğümü ortak paylaşır.
\[ \forall i\ (1 \le i < k):\ e_i \text{ ve } e_{i+1} \text{ en az bir uç noktayı paylaşır} \]
Sezgi: Yarıyol, “yönleri görmezden gelerek” bağlantı var mı diye bakar.
Tanım: Zincir (Chain)
Bir zincir (chain):
- düğümlerden oluşan bir dizidir
- her iç düğüm için:
\[ indeg(n)=1 \ \wedge\ outdeg(n)=1 \]
- zincirin uç düğümlerinin dereceleri farklı olabilir.
Örnekler (Şekil 4.2 Üzerinden)
Bu örnekte (tümü listelenmemiştir):
- \(n_1\)’den \(n_6\)’ya bir yönlü yol vardır.
- \(n_1\) ile \(n_3\) arasında bir yarıyol vardır.
- \(n_2\) ile \(n_4\) arasında bir yarıyol vardır.
- \(n_3\) ile \(n_6\) arasında bir yarıyol vardır.
Ulaşılabilirlik Matrisi (Reachability Matrix)
- Bir uygulamayı yönlü grafla modellediğimizde sıkça şu soruyu sorarız:
- “\(n_i\) düğümünden başlayınca \(n_j\) düğümüne ulaşabilir miyim?”
- Bu, testte çok kritik bir yetenektir:
- hangi yolların mümkün olduğunu analiz etmeyi sağlar.
Tanım: Ulaşılabilirlik Matrisi \(R\)
Yönlü graf \(D=(V,E)\) ve \(|V|=m\) olsun.
Ulaşılabilirlik matrisi:
\[ R=(r(i,j)) \]
boyutu:
\[ m \times m \]
- \(r(i,j)=1\) ⇔ \(n_i\)’den \(n_j\)’ye en az bir yönlü yol vardır
- aksi halde \(r(i,j)=0\)
Komşuluk Matrisinden Türetme
Yönlü grafın komşuluk matrisi \(A\) ile:
\[ R = I + A + A^2 + \cdots + A^k \]
- \(I\): birim matris (identity matrix)
- \(k\): graf içindeki en uzun yolun uzunluğu (üst sınır)
Yorum: \(A^t\), \(t\) adımda ulaşılabilirliği kodlar.
Şekil 4.2 İçin Ulaşılabilirlik Matrisi
| \(n_1\) | \(n_2\) | \(n_3\) | \(n_4\) | \(n_5\) | \(n_6\) | \(n_7\) | |
|---|---|---|---|---|---|---|---|
| \(n_1\) | 1 | 1 | 0 | 1 | 1 | 1 | 0 |
| \(n_2\) | 0 | 1 | 0 | 0 | 1 | 0 | 0 |
| \(n_3\) | 0 | 0 | 1 | 1 | 0 | 1 | 0 |
| \(n_4\) | 0 | 0 | 0 | 1 | 0 | 1 | 0 |
| \(n_5\) | 0 | 0 | 0 | 0 | 1 | 0 | 0 |
| \(n_6\) | 0 | 0 | 0 | 0 | 0 | 1 | 0 |
| \(n_7\) | 0 | 0 | 0 | 0 | 0 | 0 | 1 |
Matris Nasıl Okunur?
- satır:
- \(n_1\)’den \(n_2, n_4, n_5, n_6\)’ya ulaşılabilir
- satır:
- \(n_3\)’ten \(n_4\) ve \(n_6\)’ya ulaşılabilir
- \(n_7\) izole olduğu için yalnızca kendisine ulaşır.
\(n\)-Bağlılık (\(n\)-Connectedness)
- Yönsüz graflardaki “bağlılık” fikri, yönlü graflarda daha zengin bir kavrama dönüşür.
- Yön, iki düğüm arasındaki ilişkinin “ne kadar güçlü” olduğunu ayırt etmemizi sağlar.
Tanım: 0/1/2/3-Bağlılık
Yönlü graf üzerinde iki düğüm \(n_i\) ve \(n_j\) için:
- 0-bağlı (0-connected):
- Ne \(n_i \rightarrow n_j\) yolu var, ne de \(n_j \rightarrow n_i\) yolu var.
- 1-bağlı (1-connected):
- \(n_i\) ile \(n_j\) arasında yarıyol (semipath) var,
- ama hiçbir yönde yönlü yol yok.
- 2-bağlı (2-connected):
- En az bir yönde (tek yönlü) yönlü yol vardır:
- \(n_i \rightarrow n_j\) veya \(n_j \rightarrow n_i\)
- En az bir yönde (tek yönlü) yönlü yol vardır:
- 3-bağlı (3-connected):
- Her iki yönde de yönlü yol vardır:
- \(n_i \rightarrow n_j\) ve \(n_j \rightarrow n_i\)
- (Sezgi: aynı “strongly connected” fikri)
- Her iki yönde de yönlü yol vardır:
Not: Bu modelde 3’ten büyük bağlılık derecesi yoktur.
Döngülü Yönlü Graf
- 3-bağlılığı göstermek için örnek grafa bir kenar daha eklenir:
- graf içinde bir döngü (cycle) oluşur.
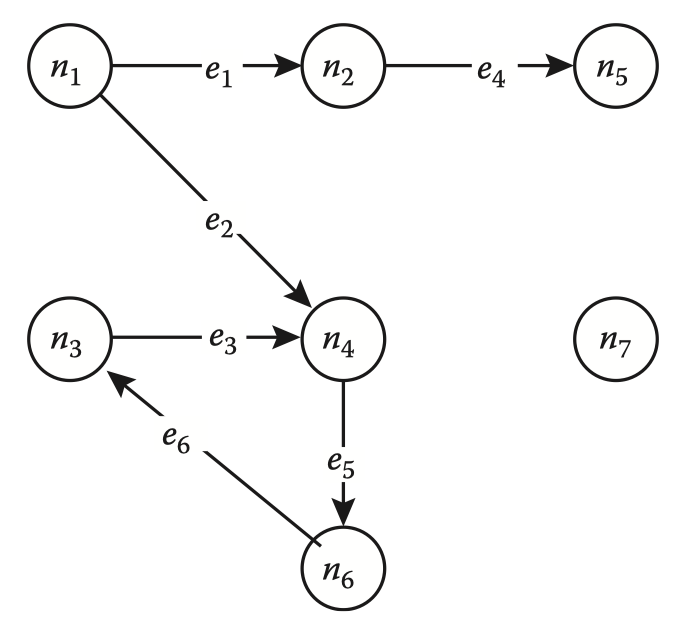
Döngülü Yönlü Graf Üzerinde Örnekler
Bu graf için (tümü listelenmemiştir):
- \(n_1\) ve \(n_7\) 0-bağlı
- \(n_2\) ve \(n_6\) 1-bağlı
- \(n_1\) ve \(n_6\) 2-bağlı
- \(n_3\) ve \(n_4\) 3-bağlı
Tek Yönlü Sokak Sezgisi
- Tek yönlü sokaklar gibi düşünürsek:
- “gidiş var, dönüş yok” → 2-bağlı
- “gidiş de var dönüş de var” → 3-bağlı
- Örnek sezgi:
- \(n_2\)’den \(n_6\)’ya gidemezsiniz (tek yön kısıtı yüzünden).
Güçlü Bileşenler (Strong Components)
- Önceki bölümde tanımlanan \(n\)-bağlılık iki farklı “eşdeğerlik” fikri verir:
- 1-bağlılık: yönü görmezden gelir → “zayıf bağlılık” (weak connection) sezgisi
- 3-bağlılık: iki yönlü ulaşılabilirlik → “güçlü bağlılık” (strong connection)
- 3-bağlı düğümler, yönlü graf için temel parçaları verir: güçlü bileşenler.
Tanım: Güçlü Bileşen (Strong Component)
Yönlü graf üzerinde bir güçlü bileşen:
- maksimal bir düğüm kümesidir
- kümedeki her düğüm çifti 3-bağlıdır (iki yönde de yol vardır)
Sezgi:
- “Aynı kümedeki düğümler arasında gidip gelebiliyorsanız, aynı güçlü bileşendesiniz.”
Döngülü Yönlü Graf İçin Güçlü Bileşenler
Örnek graf için güçlü bileşenler:
\[ S_1=\{n_3,n_4,n_6\} \]
\[ S_2=\{n_1\},\ \{n_2\},\ \{n_5\},\ \{n_7\} \]
- Tek başına kalan düğümler, kendi başlarına güçlü bileşen sayılır.
Yoğunlaştırma Grafı (Condensation Graph) — Yönlü Durum
- Güçlü bileşenleri tek düğüme indirgersek yoğunlaştırma grafı elde ederiz.
- Bu yoğunlaştırma, yönlü graflarda özellikle önemlidir:
- çünkü döngüleri “tek düğüme” sıkıştırır.
Yoğunlaştırma Grafı
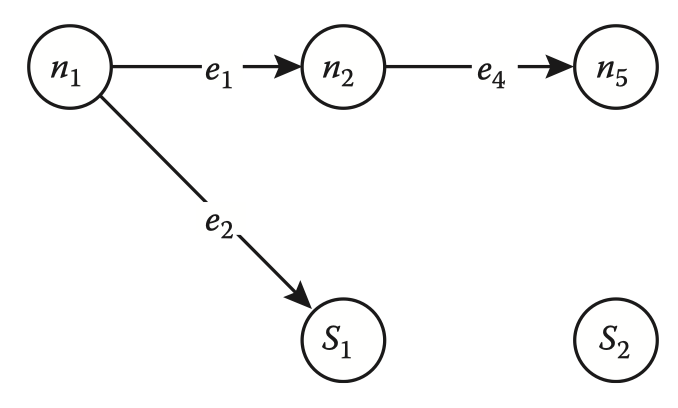
Kritik Özellik: Döngü Yok (DAG)
Yoğunlaştırma grafında döngü (cycle) bulunmaz.
Eğer döngü olsaydı:
- o döngüdeki düğümler zaten tek bir güçlü bileşende birleşmiş olurdu.
Bu nedenle yoğunlaştırma grafı her zaman bir:
DAG (Directed Acyclic Graph)
Test Yorumu: Neden İşe Yarar?
- Yolların patlaması (path explosion) çoğu zaman:
- iç içe döngülerden kaynaklanır.
- Güçlü bileşenleri tek düğüm gibi ele almak:
- döngü karmaşıklığını “lokal” hale getirir
- büyük graf üzerinde akıl yürütmeyi kolaylaştırır.
Test İçin Graflar (Graphs for Testing)
- Bu bölüm şimdiye kadar “yorumdan bağımsız” (interpretation-free) graf kavramlarını verdi.
- Testte ise graflar genelde belirli bir anlama bağlanır:
- en yaygın olanı: program grafı (program graph)
- Ayrıca sistem seviyesi davranış için:
- sonlu durum makineleri (FSM)
- statecharts
- Petri netler gibi modeller de kullanılır.
Program Grafları (Program Graphs)
- Amaç: yazılım test literatüründe sık geçen “program grafı” kavramını netleştirmek.
- Programlama dili imperative ise, program grafı doğal olarak yönlü graftır.
Tanım: Program Grafı (Geleneksel)
Imperative bir program için program grafı:
- düğümler (nodes): program ifadeleri (statements)
- kenarlar (edges): kontrol akışı (control flow)
Bir kenar vardır:
- \(n_i \rightarrow n_j\)
- eğer \(n_i\) ifadesinden sonra \(n_j\) ifadesi hemen yürütülebiliyorsa.
Tanım: Program Grafı (İyileştirilmiş)
İyileştirilmiş tanım, düğümleri daha esnek yapar:
- düğümler: ifadeler veya ifade parçaları (statement fragments)
- kenarlar: kontrol akışı
Amaç:
- karmaşık ifadeleri (özellikle koşullu/çok parçalı ifadeleri) daha iyi modellemek.
Notasyon Konvansiyonu
“İfade” yerine, hem ifadeyi hem de ifade parçasını kapsayan ortak terim kullanacağız:
statement (ifade)
Böylece “statement vs fragment” ayrımı akışı bölmez, notasyon sade kalır.
Yapılandırılmış Programlama Yapıları ve Digraph
- Yapılandırılmış programlama yapıları:
- sıra (sequence)
- seçim (if / if-then-else / case)
- tekrar (loops)
- Bu yapıların her biri, program grafında tipik bir “alt yapı” (subgraph) üretir.
Yapılandırılmış Yapıların Digraph’ları
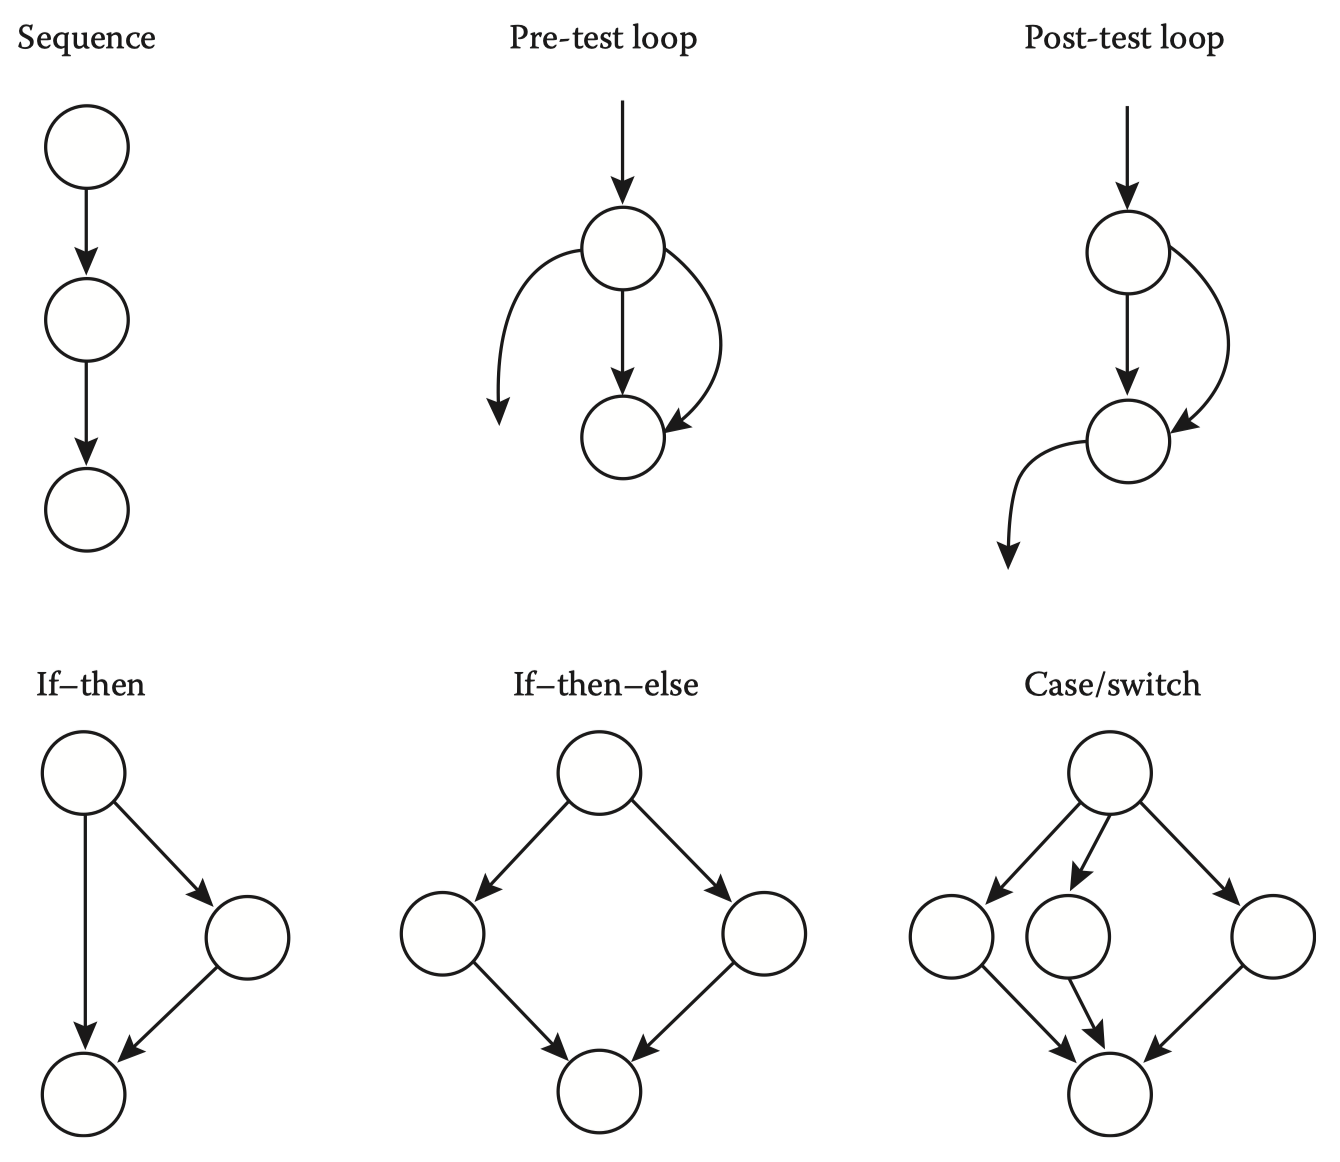
Test Açısından Neden Önemli?
- Gerçek program grafı:
- basit yapıların birleşimidir (birleştirme / zincirleme)
- Özellikle:
- döngüler (loops)
- karar noktaları (decisions) yol sayısını hızla büyütür (path explosion).
- Bu yüzden program grafı, kod-temelli testte:
- yol hedeflerini tanımlamak
- kapsama metriklerini konuşmak için temel araçtır.
Ek Not: “Mümkün Yol” vs “Anlamlı Yol”
- Program grafında teorik olarak görünen her yol, semantik olarak gerçekten çalışabilir olmayabilir.
- Bu ayrım (feasible vs infeasible paths) testte kritiktir; detayını ileride tekrar ele alacağız.
Sonlu Durum Makineleri (Finite State Machines)
- Sonlu durum makineleri (FSM), gereksinim belirtiminde yaygın bir gösterimdir.
- Yapılandırılmış analiz (structured analysis) ve gerçek-zamanlı sistemler:
- çoğu zaman FSM veya benzeri bir modeli içerir.
- FSM, program grafına benzer biçimde bir yönlü graf gibi görülebilir:
- düğümler: durumlar (states)
- kenarlar: geçişler (transitions)
FSM’de Etiketleme: Olay / Aksiyon
- Bir geçişin üzerinde genelde şu biçimde bir etiket vardır:
\[ e/a \]
- \(e\) (event): geçişi tetikleyen olay
- \(a\) (action): geçiş sırasında yapılan aksiyon
Not: Aksiyon her zaman zorunlu değildir; olay gerçekleşse bile “aksiyon yok” olabilir.
Garaj Kapısı Kontrolcüsü için FSM
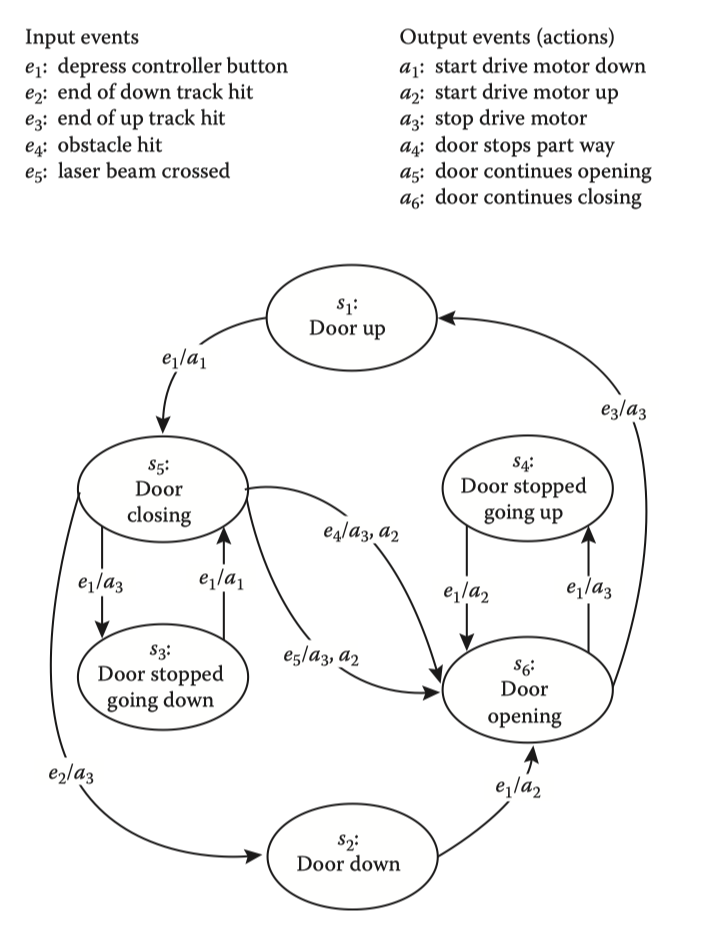
Olaylar (Input Events)
Bu FSM’de kullanılan örnek olaylar:
- \(e_1\): kontrol düğmesine basıldı
- \(e_2\): aşağı yönde yol sonuna ulaşıldı
- \(e_3\): aşağı yönde yol sonuna ulaşıldı (track hit)
- \(e_4\): yukarı yönde yol sonuna ulaşıldı
- \(e_5\): engel algılandı
- \(e_6\): ışık bariyeri kesildi
Aksiyonlar (Output Events / Actions)
Geçişlerdeki örnek aksiyonlar:
- \(a_1\): motoru aşağı başlat
- \(a_2\): motoru yukarı başlat
- \(a_3\): motoru durdur
- \(a_4\): motora güç ver
- \(a_5\): kapı açılmaya devam eder
- \(a_6\): kapı kapanmaya devam eder
FSM Çalıştırımı: Başlangıç Durumu ve Yürütme
- FSM’in bir başlangıç durumu (initial state) vardır.
- Zaman ilerledikçe olaylar oluşur ve makine bir geçiş izler:
- olay dizisi → durum dizisi (yol) seçer
- Bu yüzden FSM testi, doğal olarak:
- olay dizileri
- geçiş kapsaması
- durum kapsaması üzerine kurulur.
Test Açısından Notlar
- FSM’ler:
- sistem seviyesi davranışı netleştirir
- “hangi olay hangi durumda ne yapar?” sorusunu görünür kılar
- Test tasarımında tipik hedefler:
- her geçişi en az bir kez çalıştırmak
- kritik döngüleri ve güvenlik geçişlerini zorlamak
Petri Ağları (Petri Nets)
- Petri ağları, Carl Adam Petri’nin doktora çalışmasından (1963) gelir.
- Amaç: eşzamanlılık (concurrency) ve dağıtık işlem içeren sistemleri modellemek.
- Petri ağı, özel bir yönlü graf türüdür:
- iki parçalı (bipartite) yönlü graf
Tanım: İki Parçalı (Bipartite) Yönlü Graf
- Düğümler iki ayrık kümeye ayrılır:
- \(P\) (places / yerler)
- \(T\) (transitions / geçişler)
- Kenarlar sadece şu yönlerde olabilir:
- \(P \rightarrow T\) (girdi kenarları)
- \(T \rightarrow P\) (çıktı kenarları)
Aynı türden düğümler arasında (P→P veya T→T) kenar yoktur.
Tanım: Petri Ağı
Bir Petri ağı şu beşli ile tanımlanır:
\[ N=(P,T,In,Out) \]
- \(P\) ve \(T\) ayrık düğüm kümeleridir
- \(In \subseteq P \times T\) (place → transition)
- \(Out \subseteq T \times P\) (transition → place)
Örnek Petri Ağı (Şekil 4.7)
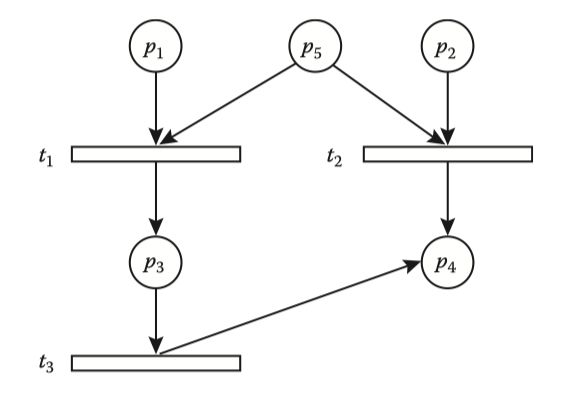
Örnek İçin Kümeler
Şekil 4.7 için:
\[ P=\{p_1,p_2,p_3,p_4,p_5\} \]
\[ T=\{t_1,t_2,t_3\} \]
\[ In=\{\langle p_1,t_1\rangle,\langle p_5,t_1\rangle,\langle p_2,t_2\rangle,\langle p_5,t_2\rangle,\langle p_3,t_3\rangle\} \]
\[ Out=\{\langle t_1,p_3\rangle,\langle t_2,p_4\rangle,\langle t_3,p_4\rangle\} \]
Tanım: İşaretli Petri Ağı (Marked Petri Net)
Bir işaretli Petri ağı:
\[ M=(P,T,In,Out,m) \]
- \((P,T,In,Out)\) bir Petri ağıdır
- \(m\) bir işaretleme (marking) fonksiyonudur:
- her place için token sayısını verir
- \(m: P \rightarrow \mathbb{Z}_{\ge 0}\)
Token (Jeton) Sezgisi
- Token’lar (tokens) place’lerin içinde duran soyut “işaretler”dir.
- \(m(p_i)\):
- \(p_i\) yerindeki token sayısını gösterir.
- Token yorumu bağlama göre değişebilir:
- kaynak sayısı
- “doğru/aktif” olma durumu
- kuyruktaki iş sayısı, vb.
İşaretli Örnek (Şekil 4.8)
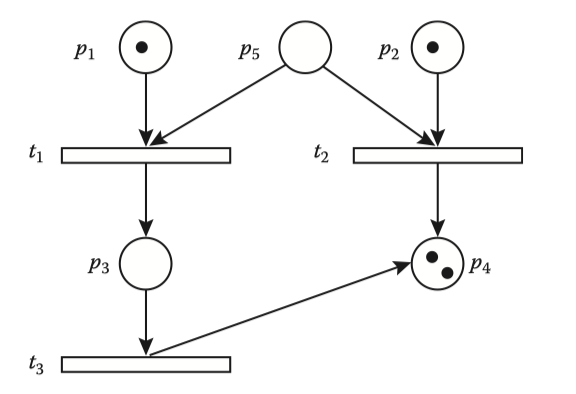
Tanım: Etkin (Enabled) Geçiş
Bir geçiş \(t\) etkindir (enabled) eğer:
- \(t\)’nin tüm giriş place’lerinde en az bir token varsa.
Tanım: Ateşleme (Firing)
Etkin bir geçiş \(t\) ateşlendiğinde (fires):
- her giriş place’inden 1 token çıkar
- her çıkış place’ine 1 token eklenir
Bu işlem, sistemin “bir adım” ilerlemesi gibi okunur.
Şekil 4.9: \(t_2\) Ateşlemeden Önce / Sonra
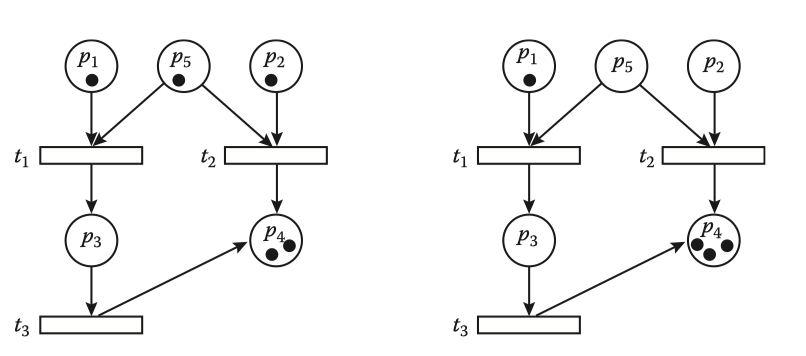
Petri Ağı Test Yorumu
- FSM’ler sıralı akışları iyi temsil eder.
- Petri ağları ise:
- eşzamanlılık,
- yarış durumları (conflict),
- kaynak paylaşımı gibi durumları modellemede daha uygundur.
- Not: FSM’ler, belirli koşullarda Petri ağlarının özel bir durumu gibi görülebilir.
Olay Güdümlü Petri Ağları (Event-Driven Petri Nets — EDPN)
- Temel Petri ağlarına iki ek ile EDPN (Event-Driven Petri Nets) elde edilir:
- Olay güdümlü sistemleri daha yakından ifade eder.
- Petri ağını, OO uygulamalardaki nesne etkileşimi gibi senaryolara daha uygun hale getirir.
- Sonuç: Yazılım gereksinimlerine daha “operasyonel” (çalıştırılabilir) bir bakış sağlar.
Tanım: EDPN Yapısı
Bir EDPN, üç parçalı (tripartite) yönlü bir graftır:
\[ (P, D, S, In, Out) \]
- \(P\): port olayları (port events)
- \(D\): veri yerleri (data places)
- \(S\): geçişler (transitions)
In ve Out Kümeleri
- \(In\), \((P \cup D)\)’den \(S\)’ye giden sıralı ikililer kümesidir:
\[ In \subseteq (P \cup D)\times S \]
- \(Out\), \(S\)’den \((P \cup D)\)’ye giden sıralı ikililer kümesidir:
\[ Out \subseteq S \times (P \cup D) \]
EDPN’de “Thread” (İş Parçacığı) Sezgisi
- \(S\) kümesindeki geçişler, sıradan Petri netlerdeki gibi yorumlanır.
- Bir thread, \(S\) içindeki geçişlerden oluşan bir dizidir.
- Port olayları (\(P\)) ve veri yerleri (\(D\)):
- geçişlerin giriş/çıkışları olarak görev yapar.
EDPN Örneği
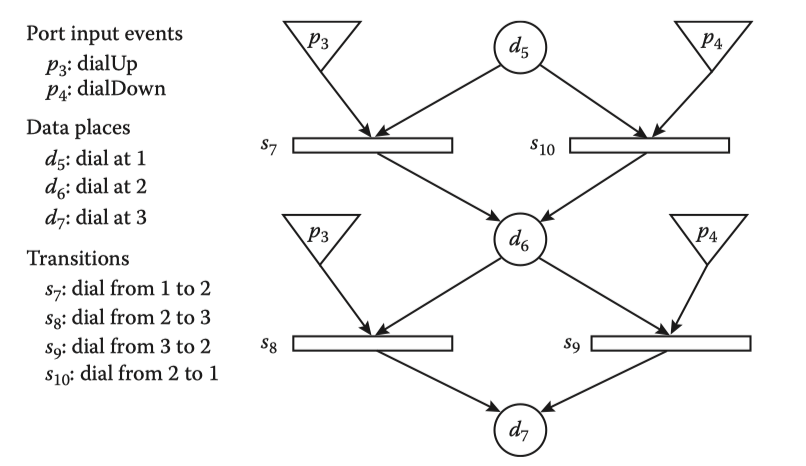
Şekil 4.10 Öğeleri (Özet)
- Port giriş olayları:
- \(p_3\): kadranı saat yönünde çevirme
- \(p_4\): kadranı saat yönünün tersine çevirme
- Veri yerleri (kadran konumu):
- \(d_5\): konum 1
- \(d_6\): konum 2
- \(d_7\): konum 3
- Geçişler:
- \(s_7\): \(d_5 \rightarrow d_6\)
- \(s_8\): \(d_6 \rightarrow d_7\)
- \(s_9\): \(d_7 \rightarrow d_6\)
- \(s_{10}\): \(d_6 \rightarrow d_5\)
Tanım: EDPN İşaretleme (Marking)
Bir EDPN işaretlemesi \(M\):
- zaman içinde değişen bir durum dizisi gibi düşünülebilir.
- her adım bir \(m_i\) işaretlemesi olsun:
\[ M=\langle m_1,m_2,\ldots,m_k\rangle \]
- her \(m_i\), \(P\) ve \(D\) üzerindeki token dağılımını (snapshot) temsil eder.
EDPN’de Etkinlik (Enabled) ve Ateşleme (Firing)
- Temel fikir Petri net ile aynıdır:
- bir geçişin girişlerinde gereken token’lar varsa enabled olur,
- ateşlenince girişlerden token eksilir, çıkışlara token eklenir.
- EDPN’de kritik fark:
- olay sıraları (event sequence) doğrudan modele taşınır.
Olay Sessizliği (Event Quiescence) ve Deadlock
- EDPN’lerde:
- hiçbir geçiş enabled değilse “olay sessizliği” (event quiescence) oluşur.
- Bu durum, klasik Petri netlerdeki “deadlock” sezgisine yakındır:
- sistem ilerleyemez, olaylar akışı durur.
Test Bağlantısı
- EDPN, FSM’den daha güçlüdür:
- olay + veri durumu birlikte modellenir.
- Testte EDPN ile:
- olay dizileri üzerinden yol seçimi
- etkin geçişlerin izlenmesi
- sessizlik/deadlock durumlarının aranması hedeflenebilir.
StateCharts
- David Harel’in geliştirdiği StateChart notasyonu, iki şeyi birlikte hedefler:
- hiyerarşiyi (iç içe durumlar) göstermek
- eşzamanlılığı (concurrency) ifade etmek
- Böylece klasik FSM’lerdeki iki temel problem ele alınır:
- state explosion (durum patlaması)
- karmaşık eşzamanlı akışlar
“Blob” Kavramı (Temel Yapı Taşı)
- Harel, StateChart’ın temel birimini blob olarak adlandırır.
- Bir blob:
- bir veya daha çok durumu içerebilir
- blob içindeki düğümler kenarlarla bağlanmış olabilir
- Sezgi:
- blob = “bir alt sistem / bir alt durum kümesi” gibi düşünülebilir.
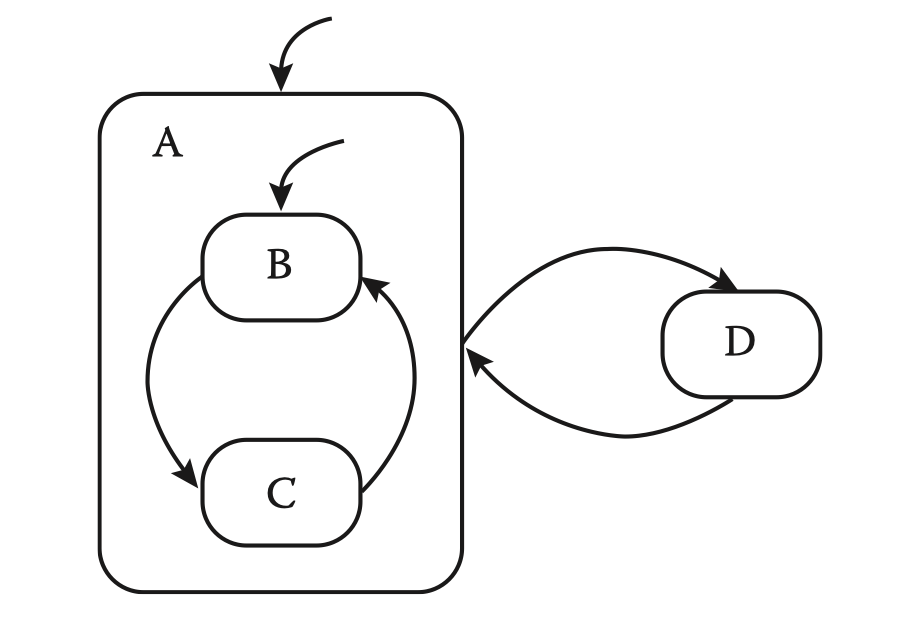
StateChart’ta Blob’lar
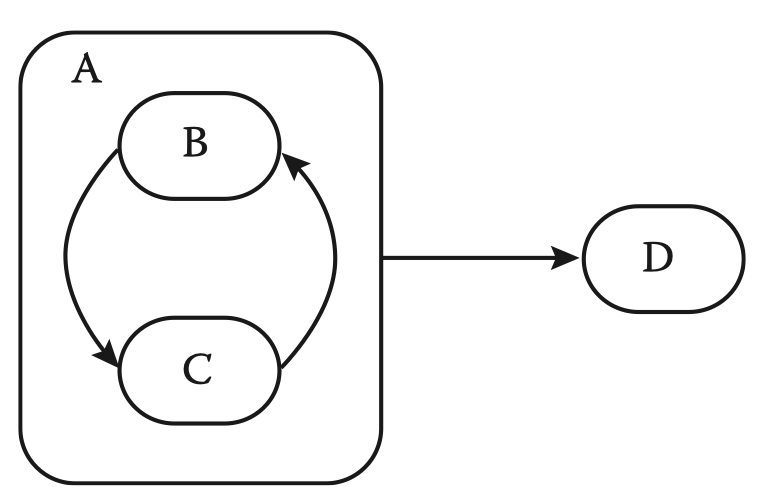
Hiyerarşi: Üst Durum ve Alt Durumlar
- Blob’lar sayesinde durumlar hiyerarşik modellenir:
- üst durum: \(A\)
- alt durumlar: \(B\), \(C\) (A’nın içinde)
- Grafik yorumu:
- düğümler “durumlar”, kenarlar “geçişler” olarak okunur.
Başlangıç (Initial State) Gösterimi
- StateChart’ta “başlangıç” özel bir işaretle gösterilir:
- bir kenar, “kaynağı olmayan” bir noktadan başlar.
- Bu kenar, StateChart’ın başlangıç durumunu işaret eder.
Başlangıç Durumu
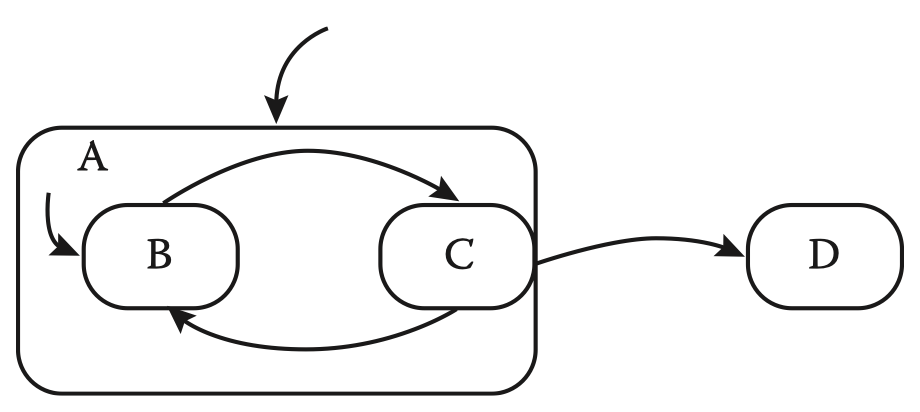
Varsayılan Giriş (Default Entry) Mantığı
- Bir üst duruma girildiğinde (örn. \(A\)):
- alt durumlardan hangisinin aktif olacağı net olmalıdır.
- Konvansiyon:
- üst durumun sınırında (contour) başlayan bir geçiş, varsayılan alt durumu belirler.
Alt Duruma Varsayılan Giriş
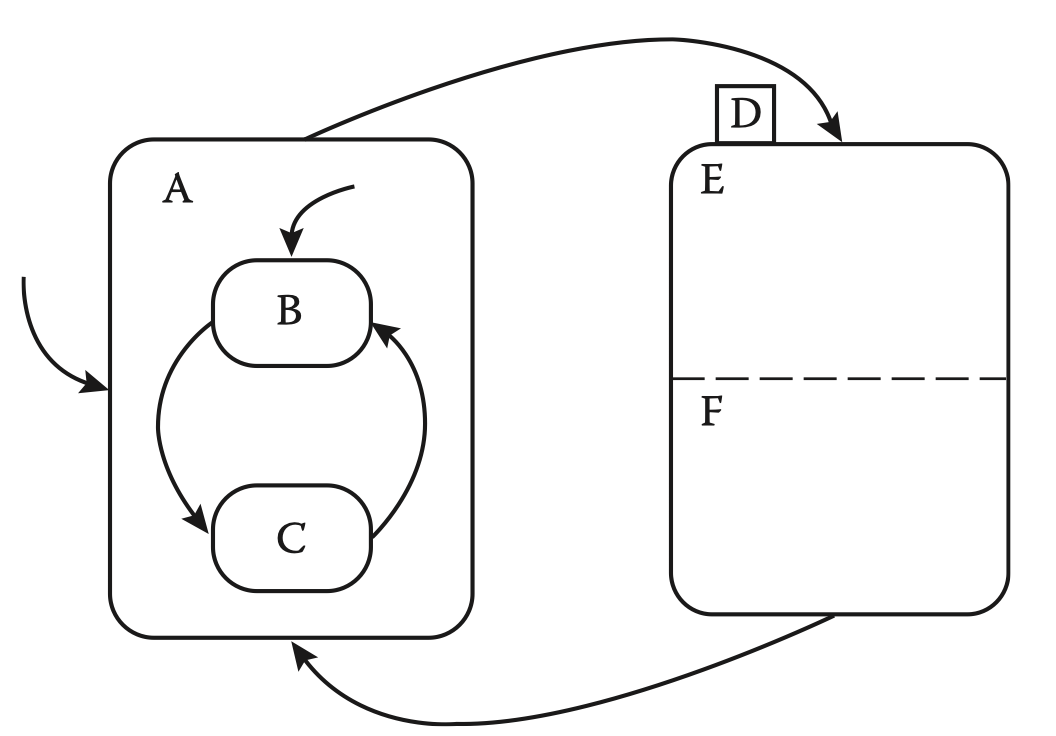
Eşzamanlı Durumlar (Concurrent States)
- StateChart’ta bir durum içinde paralel bölgeler tanımlanabilir:
- aynı anda birden fazla alt durum aktif olabilir.
- Bu, Petri netlerdeki “birden çok place’in işaretli olması” sezgisine benzer.
Eşzamanlı Durumlar
Test Perspektifi: Neden Önemli?
- StateChart’lar, FSM’e göre daha ifade gücü yüksek olduğu için:
- gereksinimlerdeki karmaşık akışları daha doğru yakalar.
- Ancak test açısından sonuç:
- hiyerarşi + eşzamanlılık → kapsam hedeflerini planlamak daha kritiktir
- özellikle “paralel bölgelerin kombinasyonları” durum patlaması üretebilir.
Alıştırmalar (Exercises)
- Bir graf üzerinde “yol uzunluğu” için bir tanım öner.
- Şekil 4.1’de \(n_3\) ile \(n_6\) arasına bir kenar eklersen hangi döngüler oluşur?
- 3-bağlılığın bir eşdeğerlik ilişkisi olduğunu göster.
- Yapılandırılmış programlama yapılarına ait grafların çevrimsel karmaşıklığını hesapla.
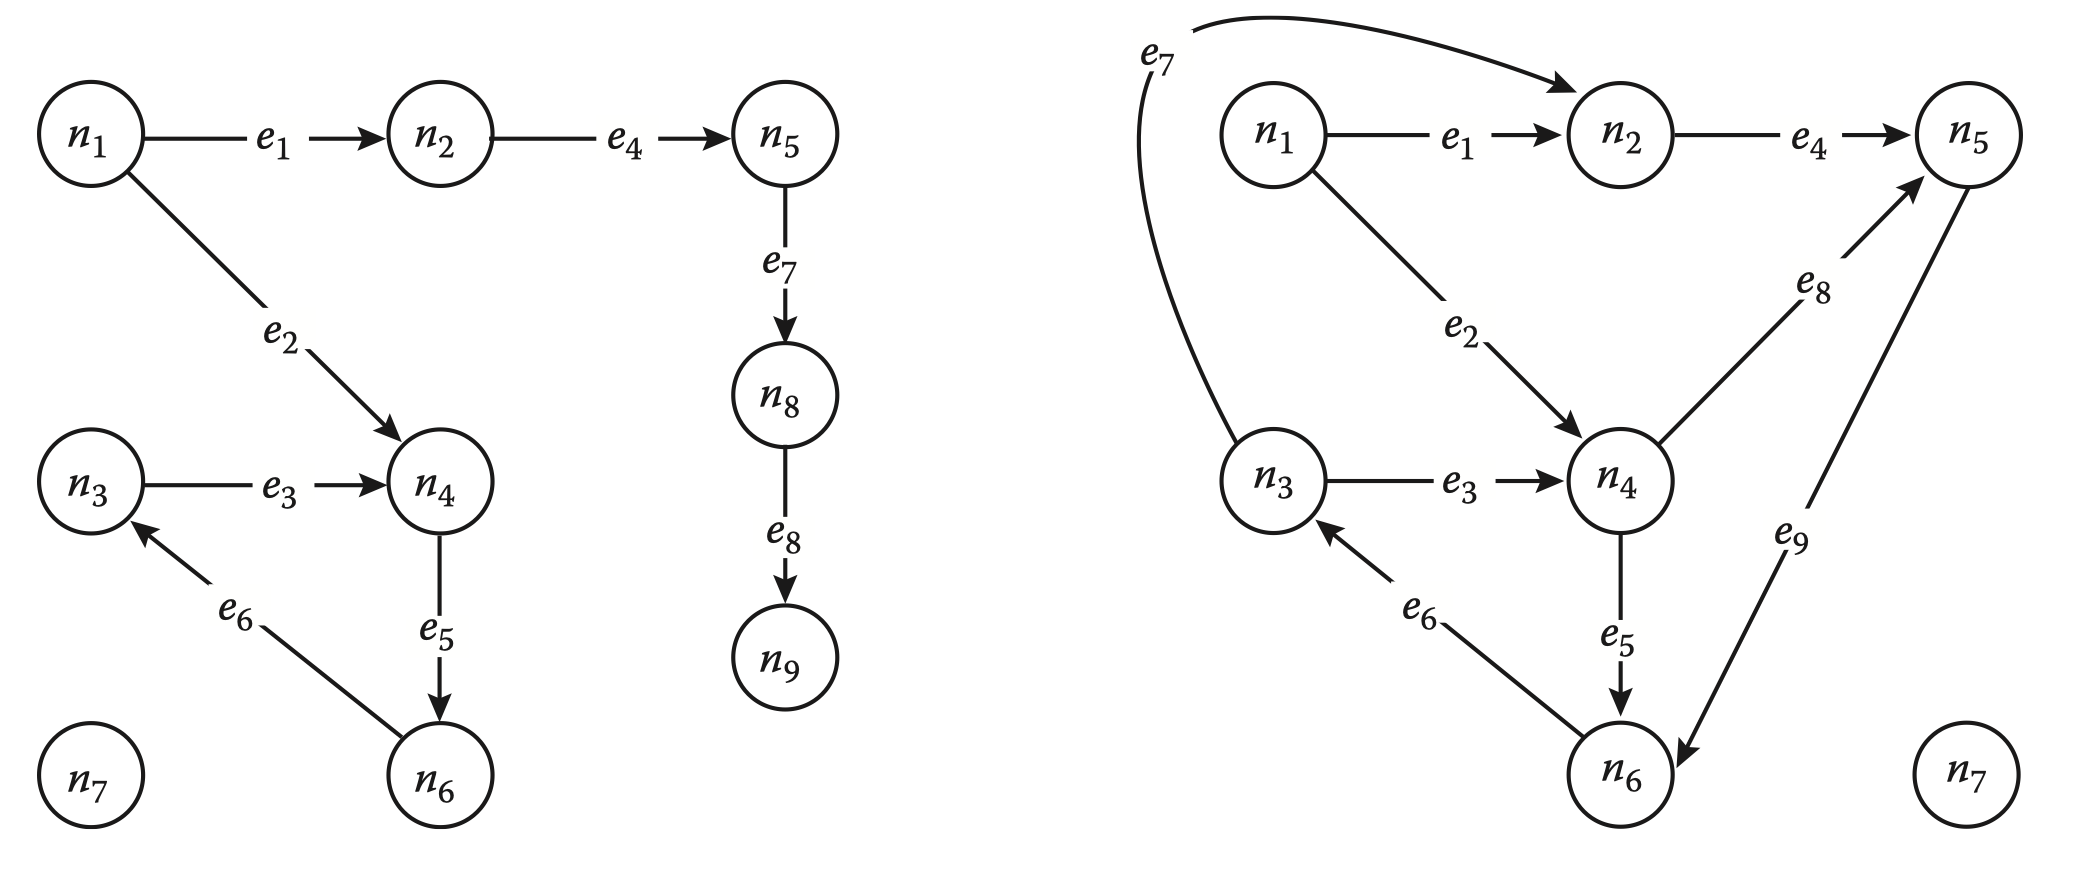
- Şekil 4.15’teki yönlü graflar için çevrimsel karmaşıklığı hesapla ve değişimi açıkla.
- İnsanları düğüm, “konuşuyor” ilişkisini kenar alarak sosyal etkileşim grafı kur; “popülerlik, klikler, yalnızlar” gibi kavramların graf karşılıklarını tartış.
Şekil 4.15: Alıştırma Grafları
Yazılım Test Süreçleri – OMÜ | 🏠