Bilgisayarlı Görü
Hough Dönüşümü ve Şekil Tespiti
2026
Giriş: Kenarlardan Şekillere
Önceki derslerde Canny ve Sobel gibi operatörlerle kenar tespiti yapmayı öğrendik.
Ancak kenar tespiti bize sadece “burada bir değişim var” diyen pikselleri (binary harita) verir. Bu piksellerin bir doğru mu yoksa bir daire mi oluşturduğunu matematiksel olarak bilmiyoruz.
Soru: Bu dağınık kenar noktalarını (pikselleri) nasıl anlamlı geometrik şekillere dönüştürebiliriz?
Cevap: Hough Dönüşümü (Hough Transform).
Hough Dönüşümü Nedir?
- Paul Hough tarafından 1962’de patenti alınan bir yöntemdir.
- Görüntüdeki şekillerin (özellikle doğrular ve daireler) matematiksel olarak tespit edilmesini sağlar.
- Gürültüye ve kısmi bozulmalara (kopuk çizgilere) karşı oldukça dayanıklıdır.
- Temel mantığı bir Oylama Sistemi (Voting System) üzerine kuruludur.
Doğru Tespiti: Kartezyen Sorunu
Bir doğruyu Kartezyen koordinat sisteminde (\(y\) ve \(x\)) şu şekilde ifade ederiz:
\[ y = mx + c \]
- \(m\): Eğim (Slope)
- \(c\): Kesişim noktası (Intercept)
Sorun: Dikey bir doğru düşünün (\(x = 5\)). Bu doğrunun eğimi (\(m\)) sonsuzdur. Bilgisayarlar sonsuz değerleri sevmez ve hesaplamada sorun çıkarır. Bu yüzden Hough dönüşümünde farklı bir koordinat sistemi kullanmalıyız.
Polar (Kutupsal) Koordinat Sistemi
Hough dönüşümü, doğruları temsil etmek için Rho (\(\rho\)) ve Theta (\(\theta\)) parametrelerini kullanır.
\[ \rho = x \cos \theta + y \sin \theta \]
- \(\rho\) (Rho): Orijinden doğruya olan dik uzaklık.
- \(\theta\) (Theta): Bu dik doğrunun x-ekseni ile yaptığı açı.
Bu gösterim sayesinde dikey doğrular dahil her türlü doğru sorunsuz ifade edilebilir.
Görüntü Uzayı vs. Hough Uzayı
Hough dönüşümünün en can alıcı noktası burasıdır:
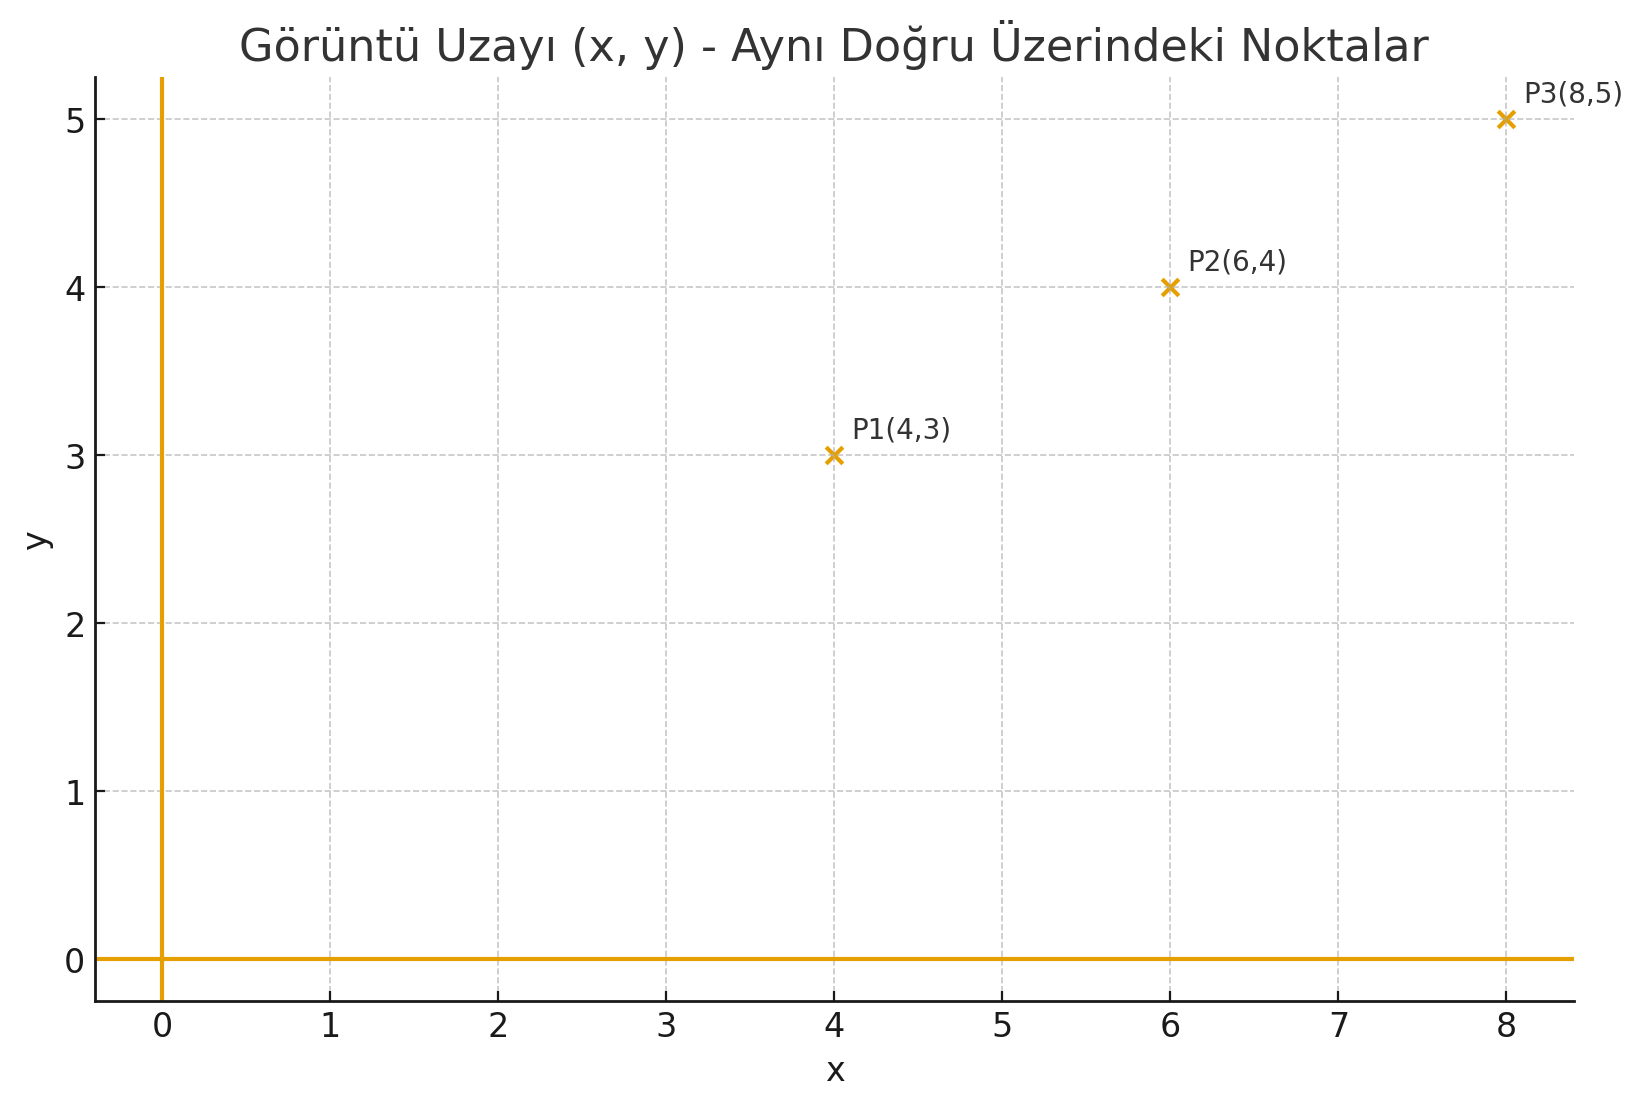
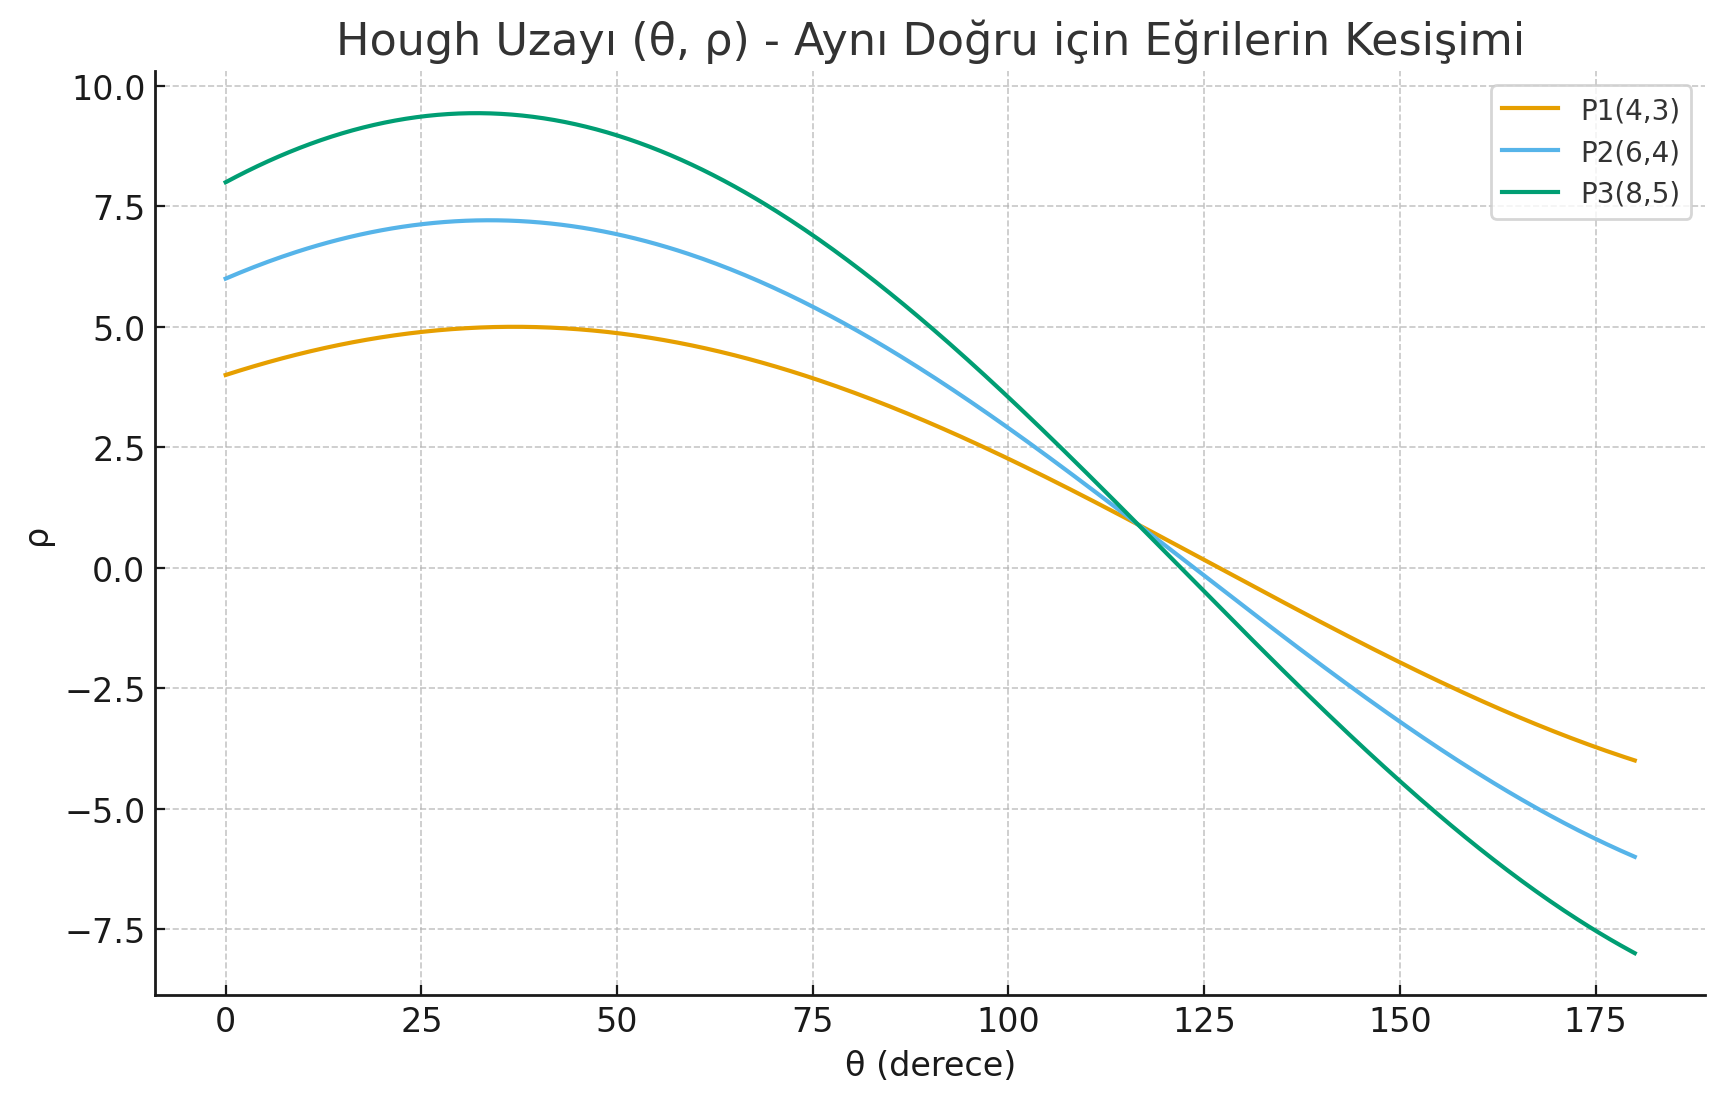
- Görüntü Uzayında (x, y) bir NOKTA, Hough Uzayında (\(\rho, \theta\)) bir SİNÜZOİDAL EĞRİ belirtir.
- Görüntü uzayındaki noktalar eğer aynı doğru üzerindeyse, Hough uzayındaki eğriler TEK BİR NOKTADA kesişir.
Görselleştirme
Görüntü uzayındaki noktaların Hough uzayında kesişmesi:

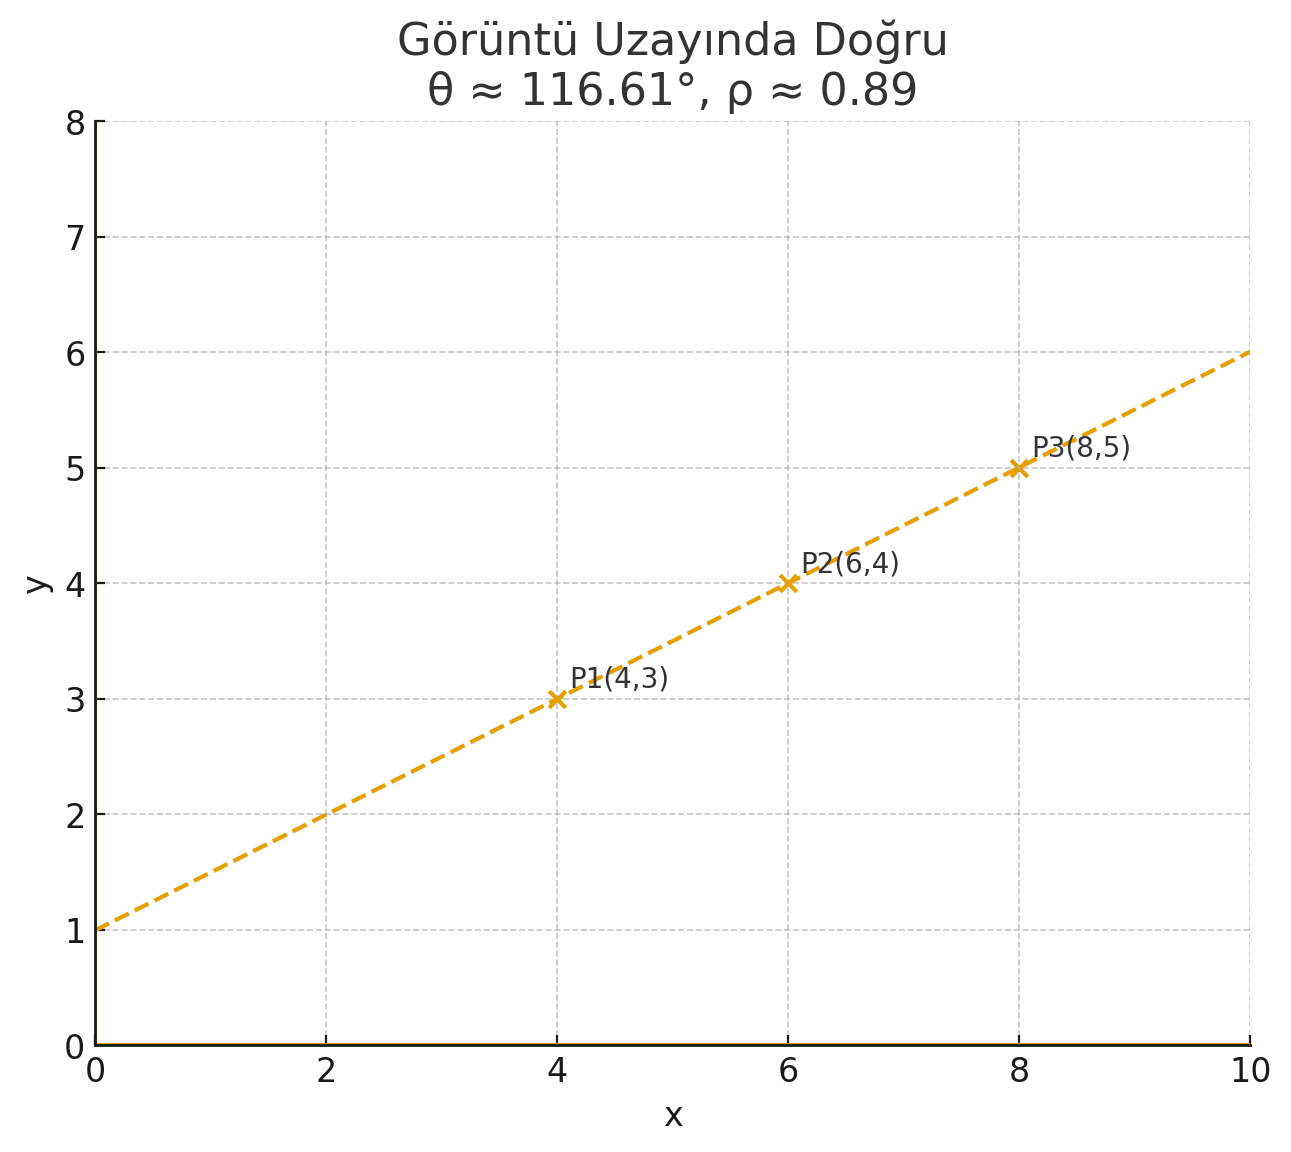
- Kesişim noktası (\(\rho, \theta\)), o noktaların oluşturduğu doğrunun parametresidir.
Algoritma Adımları (Akümülatör Mantığı)
- Hough uzayı için 2 boyutlu bir dizi (Accumulator Array) oluşturulur (\(\theta\) ve \(\rho\) için). Başlangıçta hepsi 0’dır.
- Kenar tespiti yapılmış (örneğin Canny uygulanmış) görüntüdeki her beyaz piksel (\(x, y\)) için:
- Olası tüm \(\theta\) açıları (0 ile 180 derece arası) denenir.
- Her \(\theta\) için \(\rho\) hesaplanır.
- Akümülatör dizisinde ilgili \((\rho, \theta)\) hücresinin değeri 1 arttırılır (Oylama).
- İşlem bittiğinde, akümülatörde en yüksek oyu alan (en parlak) noktalar, görüntüdeki en baskın doğruları temsil eder.
Görüntü Uzayı - Örnek
Hough Uzayı
Final Tespit
OpenCV’de Hough Doğru Tespiti
OpenCV’de iki tür Hough Doğru Tespiti fonksiyonu vardır:
- Standart Hough Dönüşümü (
cv2.HoughLines)- Bize \((\rho, \theta)\) değerlerini verir.
- Doğrular sonsuz uzunlukta kabul edilir.
- Hesaplama maliyeti daha yüksektir.
- Olasılıksal Hough Dönüşümü (
cv2.HoughLinesP)- Bize doğrudan çizgi segmentinin başlangıç ve bitiş koordinatlarını \((x_1, y_1, x_2, y_2)\) verir.
- Rastgele seçilen noktalarla daha hızlı çalışır.
- Daha pratiktir.
HoughLines vs HoughLinesP
| Özellik | HoughLines (Standart) | HoughLinesP (Olasılıksal) |
|---|---|---|
| Çıktı | (ρ, θ) sonsuz doğru | (x₁, y₁, x₂, y₂) segment |
| Hız | Yavaş | Çok hızlı |
| Örnekleme | Tüm pikseller | Seçili pikseller |
| Boşluk toleransı | Zayıf | Güçlü |
| Gürültü | Daha hassas | Daha dayanıklı |
| Köşe analizi | Zor | Kolay |
| Pratik kullanım | Teorik | Gerçek uygulamalara uygun |
cv2.HoughLinesP Parametreleri
lines = cv2.HoughLinesP(
    image,      # Kenar görüntüsü (Canny çıktısı)
    rho,        # Piksel cinsinden uzaklık çözünürlüğü (genelde 1)
    theta,      # Radyan cinsinden açı çözünürlüğü (genelde np.pi/180)
    threshold,  # Bir doğrunun kabul edilmesi için gereken minimum oy sayısı
    minLineLength, # Bu değerden kısa çizgiler reddedilir
    maxLineGap     # Aynı doğru üzerindeki noktalar arası izin verilen maksimum boşluk
)
Uygulama: Şerit Tespiti (Basitleştirilmiş)
import cv2
import numpy as np

# Görüntüyü Oku
img = cv2.imread('yol.jpg')
gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)

# 1. Adım: Kenar Tespiti (Canny)
edges = cv2.Canny(gray, 50, 150, apertureSize=3)

# 2. Adım: Olasılıksal Hough Dönüşümü
# threshold=100: En az 100 pikselin oy verdiği doğrular
# minLineLength=100: En az 100 piksel uzunluğundaki çizgiler
# maxLineGap=10: 10 piksele kadar olan boşlukları doldur
lines = cv2.HoughLinesP(
    edges,
    1,
    np.pi/180,
    100,
    minLineLength=100,
    maxLineGap=10
)

# Çizgileri Orijinal Görüntüye Çiz
if lines is not None:
    for line in lines:
        x1, y1, x2, y2 = line[0]
        cv2.line(img, (x1, y1), (x2, y2), (0, 255, 0), 2)

# cv2.imshow('Hough Lines', img)
Hough Daire Tespiti: Temel Fikir
Kenarlardan doğru tespit ederken, her kenar noktasının Hough uzayında bir eğri oluşturduğunu ve bu eğrilerin kesiştiği noktaların doğruyu verdiğini görmüştük.
Daire tespitinde de benzer bir fikir kullanılır:
- Bir daireyi tanımlamak için 3 parametre gerekir:
- Merkez: \((x_{center}, y_{center})\)
- Yarıçap: \(r\)
- Hough daire dönüşümü, kenar noktalarından bu parametreleri geri kazanmaya çalışır:
- “Bu kenar noktalarını hangi merkez(ler) ve yarıçap(lar) açıklayabilir?”
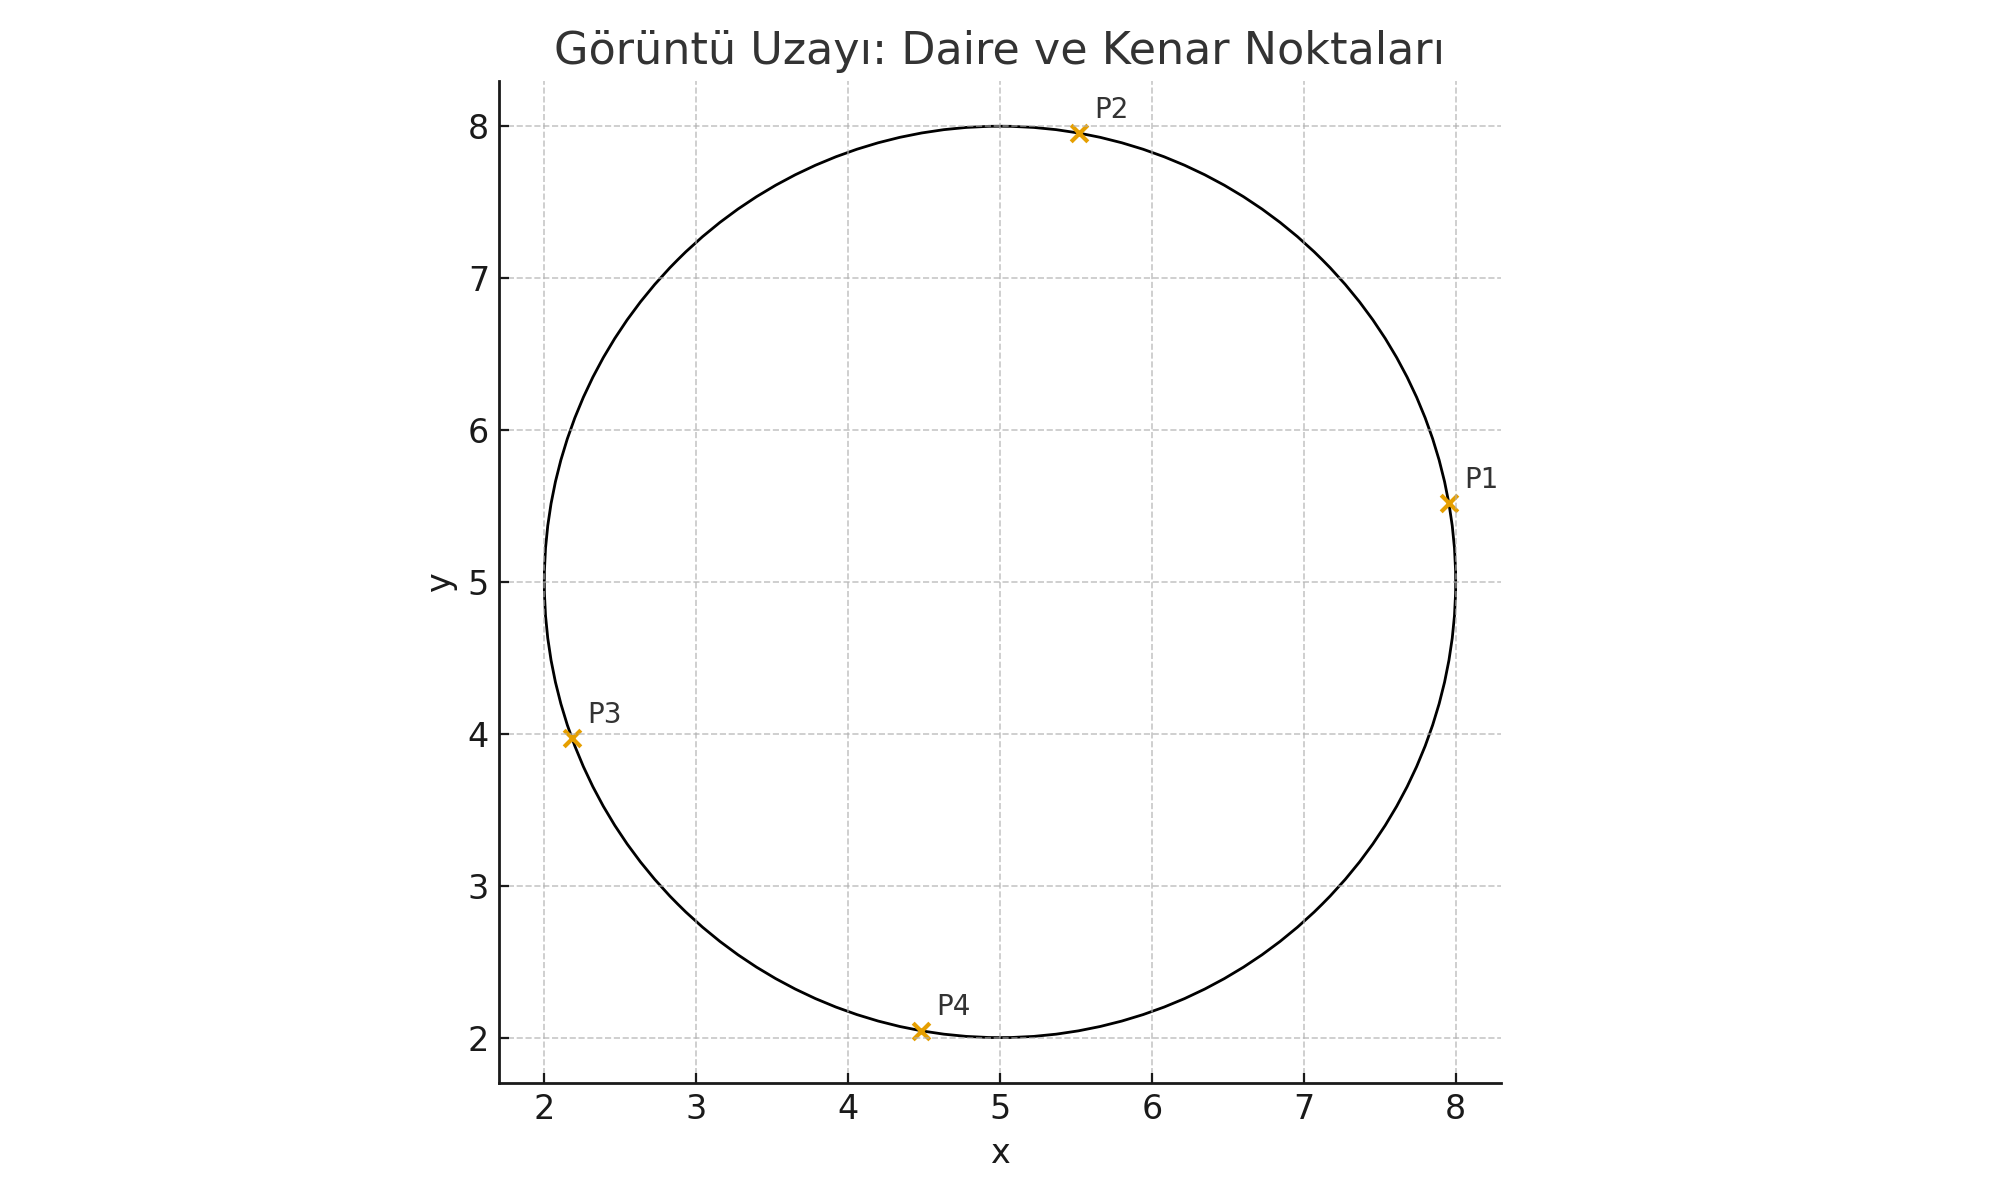
Adım 1: Görüntü Uzayında Daire ve Kenar Noktaları
Önce basit bir senaryo düşünelim:
- Görüntüde tek bir daire olsun.
- Canny gibi bir kenar algılama yöntemi bu dairenin etrafında bir dizi kenar noktası üretir.
- Bu noktalardan 3–4 tanesini seçip isimlendirelim (P1, P2, P3, P4).
Bu, görüntü uzayındaki (image space) manzaramızdır:
- Bildiklerimiz: Kenar noktaları \((x_i, y_i)\)
- Bilmediklerimiz: Dairenin merkezi \((a, b)\) ve yarıçapı \(r\)
Adım 2: Merkez Uzayında (a, b) Olası Merkezler
Dairenin denklemini hatırlayalım:
\[ (x - a)^2 + (y - b)^2 = r^2 \]
Burada: - \((a, b)\): dairenin merkezi - \(r\): yarıçap
Şimdi işi basitleştirmek için yarıçapın bilindiğini varsayalım (\(r\) sabit).
Tek bir kenar noktasına bakalım, örneğin \(P_1(x_1, y_1)\). Bu nokta için denklem:
\[ (x_1 - a)^2 + (y_1 - b)^2 = r^2 \]
Bu kez bilinmeyenler \(a\) ve \(b\) (merkezin koordinatlarıdır). Bu denklem, merkez uzayında \((a, b)\):
- merkezi \((x_1, y_1)\) olan,
- yarıçapı \(r\) olan bir DAİRE tanımlar.
Yani:
Görüntü uzayında tek bir nokta, merkez uzayında olası merkezleri gösteren bir daire üretir.
Adım 3: Birden Fazla Nokta → Merkezde Kesişim
Aynı mantığı diğer noktalar için de uygularsak:
- P1 için merkez uzayında bir daire,
- P2 için başka bir daire,
- P3 için başka bir daire,
- P4 için başka bir daire… oluşur.
Bu daireler ortak bir noktada kesişirlerse, bu nokta:
“Bu kenar noktalarının hepsinin üzerinde bulunduğu, yarıçapı \(r\) olan dairenin merkezidir.”
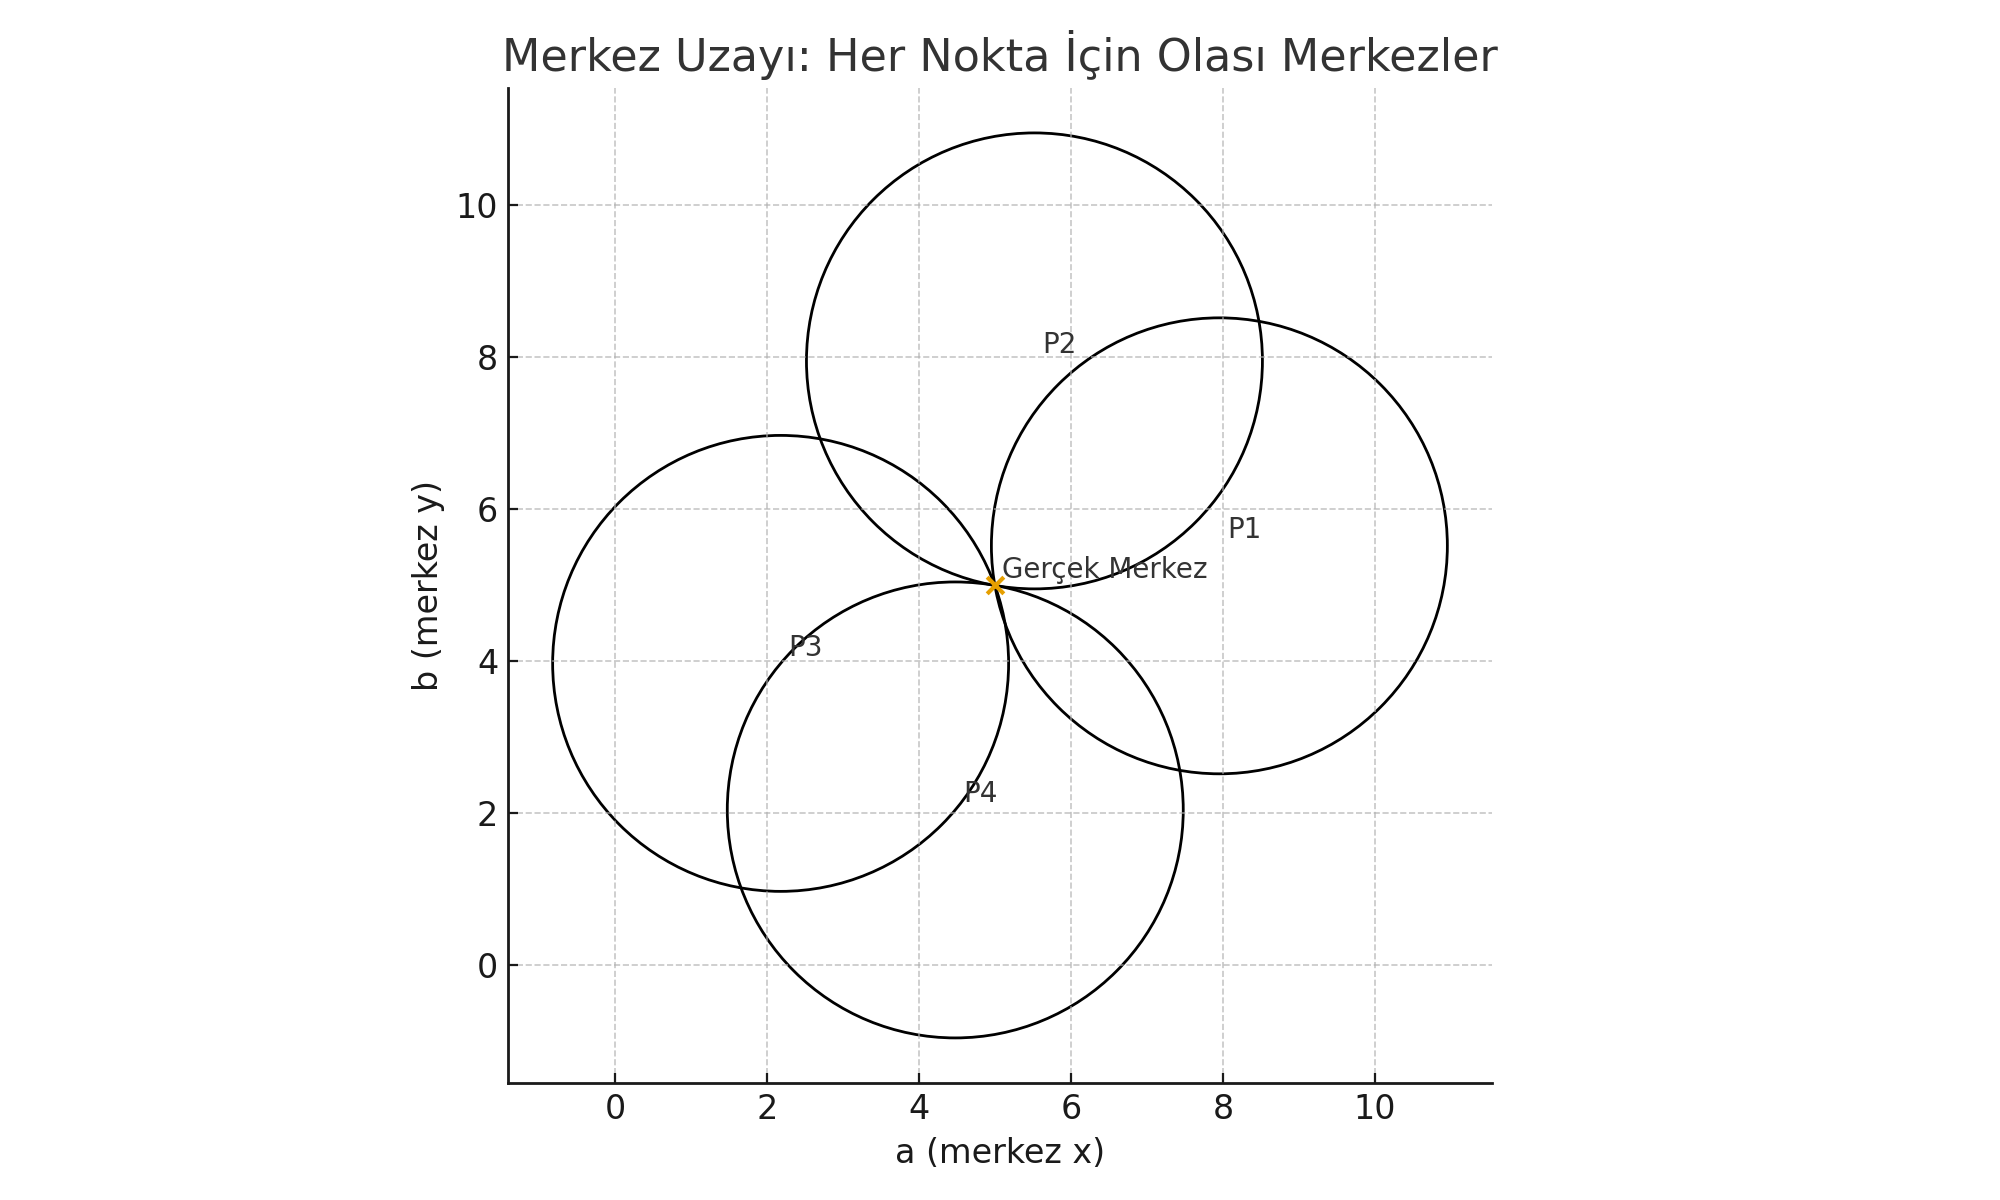
Bu, çizgisel Hough ile birebir paraleldir:
- Doğru için: nokta → sinüzoid, sinüzoidlerin kesişimi → doğru
- Daire için: nokta → merkez uzayında daire, bu dairelerin kesişimi → dairenin merkezi
Adım 4: Gerçekte Yarıçap da Bilinmiyor → 3B Parametre Uzayı
Gerçek görüntülerde:
- Merkez \((a, b)\) bilinmiyor,
- Yarıçap \(r\) da bilinmiyor.
Bu durumda parametre uzayı 3 boyutludur:
- \((a, b, r)\)
Her kenar noktası için, çok sayıda olası yarıçap değerine karşılık:
- Merkez uzayında daireler çizilir,
- Bunlar 3B akümülatörde oy toplar.
Sorun:
Bu 3B akümülatör hem çok yavaş, hem de bellek açısından maliyetli olabilir.
Bu yüzden pratikte doğrudan 3B Hough yapmak yerine, daha akıllı stratejiler kullanılır.
Adım 5: Hough Gradient Yöntemi (HOUGH_GRADIENT)
OpenCV, daire tespitini hızlandırmak için gradyan bilgisini kullanır:
- Kenar tespiti sırasında, her kenar noktası için gradyan yönü de hesaplanır.
- Bir dairenin kenarında:
- Gradyan vektörü her zaman merkeze doğru bakar.
- Böylece, her kenar noktası için merkez uzayında tam bir daire taramak yerine:
- Sadece gradyan doğrultusu boyunca merkez adaylarına oy verilir.
Sonuç:
- Parametre uzayı ciddi şekilde daralır,
- Daire merkezleri ve yarıçapları çok daha hızlı ve daha az bellekle bulunabilir.
Adım 6: cv2.HoughCircles Fonksiyonunun Mantığı
OpenCV’de daire tespiti için kullanılan fonksiyon:
circles = cv2.HoughCircles(
    image,              # Gri seviye görüntü (Canny uygulanmamış hali!)
    method,             # Genelde cv2.HOUGH_GRADIENT
    dp,                 # Akümülatör çözünürlüğü (1: aynı, 2: yarısı)
    minDist,            # Tespit edilen daire merkezleri arası minimum mesafe
    param1,             # Canny için yüksek eşik (düşüğü otomatik olarak bunun yarısı)
    param2,             # Dairenin kabul edilmesi için gereken minimum oy
    minRadius,          # Minimum yarıçap
    maxRadius           # Maksimum yarıçap
)
Uygulama: Bozuk Para Sayma
import cv2
import numpy as np

img = cv2.imread('bozuk_paralar.jpg', 0)
img = cv2.medianBlur(img, 5) # Gürültü azaltmak kritik

circles = cv2.HoughCircles(
    img,
    cv2.HOUGH_GRADIENT,
    1,
    20,
    param1=50,
    param2=30,
    minRadius=0,
    maxRadius=0
)

circles = np.uint16(np.around(circles))

cimg = cv2.cvtColor(img, cv2.COLOR_GRAY2BGR)

for i in circles[0, :]:
    # Dış çemberi çiz (Yeşil)
    cv2.circle(cimg, (i[0], i[1]), i[2], (0, 255, 0), 2)
    # Merkezi çiz (Kırmızı)
    cv2.circle(cimg, (i[0], i[1]), 2, (0, 0, 255), 3)

# cv2.imshow('Tespit Edilen Paralar', cimg)
Hough Dönüşümü Özet
| Özellik | Doğru Tespiti (HoughLinesP) |
Daire Tespiti (HoughCircles) |
|---|---|---|
| Girdi | Kenar Haritası (Canny çıktısı - Binary) | Gri Seviye Görüntü (Blur uygulanmış) |
| Yöntem | Olasılıksal Oylama | Gradyan Yönü + Oylama |
| Hız | Hızlı | Göreceli Yavaş |
| Parametreler | Rho, Theta, Threshold | MinDist, Param1, Param2 |
| Kullanım | Şerit, Barkod, Tablo çizgileri | Göz bebeği, Hücre, Para, Trafik işaretleri |
Harris Köşe Tespiti: Adım Adım Derinlemesine Bakış
1. Sezgisel Başlangıç: “Pencere” Analojisi
Bir odaya küçücük bir pencereden baktığınızı hayal edin. Sadece o pencerenin içini görebiliyorsunuz. Amacımız, pencerenin nerede olduğunu anlamak.
Pencereyi (Kırmızı Kare) görüntü üzerinde hafifçe sağa, sola, yukarı veya aşağı kaydıralım. Pencerenin içindeki görüntü ne kadar değişiyor?
Görsel olarak 3 durum vardır:
Durum A: Düz Alan (Flat Region)
Pencere gökyüzü gibi boş bir alandaysa, onu ne tarafa hareket ettirirseniz ettirin, pencerenin içindeki görüntü değişmez. * Sonuç: Burası ilgi çekici değil.
Durum B: Kenar (Edge)
Pencere bir binanın kenarındaysa: * Kenar boyunca (yukarı-aşağı) hareket ettirirseniz görüntü değişmez. * Kenara dik (sağa-sola) hareket ettirirseniz görüntü aniden değişir. * Sonuç: Burası bir kenar, ama tam konumunu belirlemek zor (kenar boyunca nerede?).
Durum C: Köşe (Corner)
Pencere bir binanın sivri ucundaysa (köşe): * Pencereyi hangi yöne (sağ, sol, yukarı, aşağı, çapraz) hareket ettirirseniz ettirin, görüntü ciddi şekilde değişir. * Sonuç: İşte aradığımız benzersiz nokta burası!
2. Matematiğe Geçiş: Değişimi Ölçmek
Bu “değişimi” matematiksel bir formüle dökelim.
Görüntü üzerindeki penceremiz \((x,y)\) noktasında olsun. Bu pencereyi \((u, v)\) kadar (örneğin sağa 1, yukarı 1 piksel) kaydıralım.
Eski pencere ile yeni pencere arasındaki farkı hesaplamamız lazım. Buna Hata Kareler Toplamı (SSD - Sum of Squared Differences) diyoruz ve \(E(u,v)\) ile gösteriyoruz.
\[ E(u,v) = \sum_{x,y} \underbrace{w(x,y)}_{\text{Pencere}} [ \underbrace{I(x+u, y+v)}_{\text{Kaydırılmış}} - \underbrace{I(x,y)}_{\text{Orijinal}} ]^2 \]
- Amaç: Öyle \((x,y)\) noktaları bulalım ki, her küçük \((u,v)\) hareketi için \(E(u,v)\) sonucu ÇOK BÜYÜK çıksın.
3. Hızlandırma: Taylor Serisi ve Türevler
Her bir piksel için pencereyi her yöne kaydırıp farkı hesaplamak bilgisayar için çok yavaştır. Harris burada bir matematiksel “hyle” (yaklaşım) kullanır: Taylor Serisi.
Bir fonksiyonun (görüntünün) bir sonraki adımda ne olacağını, o anki eğimine (türevine) bakarak tahmin edebiliriz.
\[ I(x+u, y+v) \approx I(x,y) + I_x u + I_y v \]
- \(I_x\): Görüntünün x yönündeki türevi (Sobel ile bulunur).
- \(I_y\): Görüntünün y yönündeki türevi.
Bu tahmini, yukarıdaki ana formülümüze koyarsak, o karmaşık \(E(u,v)\) formülü şu zarif matris çarpımına dönüşür:
\[ E(u,v) \approx \begin{bmatrix} u & v \end{bmatrix} \underbrace{\begin{bmatrix} \sum I_x^2 & \sum I_x I_y \\ \sum I_x I_y & \sum I_y^2 \end{bmatrix}}_{M \text{ Matrisi}} \begin{bmatrix} u \\ v \end{bmatrix} \]
İşte bütün olay bu \(M\) matrisidir! Bu 2x2’lik matris, o bölgedeki tüm değişimin özetidir.
\[ M = \sum_{x,y} w(x,y) \begin{bmatrix} I_x^2 & I_x I_y \\ I_x I_y & I_y^2 \end{bmatrix} \]
4. Görselleştirme: Özdeğerler (Eigenvalues) Ne Anlatır?
Şimdi elimizde her piksel için hesaplanmış bir \(M\) matrisi var. Bu matrisin geometrik şeklini anlamak için Özdeğerlerine (\(\lambda_1, \lambda_2\)) bakarız.
Bu özdeğerleri bir Elips gibi düşünebilirsiniz: * \(\lambda_1\): Elipsin uzun yarıçapı (En hızlı değişim yönü). * \(\lambda_2\): Elipsin kısa yarıçapı (En yavaş değişim yönü).
Bunu grafik üzerinde görselleştirelim:
Durum 1: Düz Alan (\(\lambda_1 \approx 0, \lambda_2 \approx 0\))
Türevler (değişim) her yönde çok azdır. Elips bir noktadan farksızdır. * Görsel: Boş küme.
Durum 2: Kenar (\(\lambda_1 \gg \lambda_2\) veya tam tersi)
Bir yönde değişim çok büyük (Kenara dik), diğer yönde çok küçüktür (Kenar boyunca). * Görsel: İnce uzun bir elips (Sosis gibi).
Durum 3: Köşe (\(\lambda_1\) ve \(\lambda_2\) BÜYÜK)
Her iki yönde de değişim çok büyüktür. * Görsel: Büyük ve şişman bir daire/elips.
Grafik Özeti:
flowchart TD
    A["lambda 2"] -->|"Küçük"| B["lambda 1 Küçük"]
    B -->|"Bölge:"| C("Düz Alan")

    A -->|"Küçük"| D["lambda 1 Büyük"]
    D -->|"Bölge:"| E("Kenar")

    A -->|"Büyük"| F["lambda 1 Küçük"]
    F -->|"Bölge:"| G("Kenar")

    A -->|"Büyük"| H["lambda 1 Büyük"]
    H -->|"Bölge:"| I{"KÖŞE"}

    style I fill:#f96,stroke:#333,stroke-width:4px
5. Harris Skor Fonksiyonu (R)
Bilgisayarda her piksel için özdeğer (\(\lambda\)) hesaplamak (“Karekök” işlemi gerektirdiği için) maliyetlidir.
Harris, zekice bir matematiksel numara ile özdeğerleri hesaplamadan sonuca ulaşan bir skor fonksiyonu (\(R\)) geliştirmiştir:
\[ R = \det(M) - k \cdot (\text{trace}(M))^2 \]
Burada: * \(\det(M) = \lambda_1 \cdot \lambda_2\) (Özdeğerlerin çarpımı) * \(\text{trace}(M) = \lambda_1 + \lambda_2\) (Özdeğerlerin toplamı) * \(k\): Deneysel bir sabit (Genellikle 0.04 - 0.06 arası)
R Değerinin Yorumu
- Köşe Durumu: \(\lambda_1\) ve \(\lambda_2\) çok büyük.
- Çarpımları (\(\det\)) çok çok büyük olur.
- \(R\) değeri ÇOK BÜYÜK POZİTİF çıkar.
- Karar: Köşe var! ✅
- Kenar Durumu: Biri büyük, biri küçük.
- Çarpımları (\(\det\)) küçük olur.
- Toplamın karesi (\(\text{trace}^2\)) büyük olur ve formülde çıkarıldığı için sonuç negatifleşir.
- \(R\) değeri NEGATİF çıkar.
- Karar: Kenar var.
- Düz Alan: İkisi de küçük.
- \(R\) değeri SIFIRA YAKIN çıkar.
6. Özet Akış Şeması (Algoritma Nasıl Çalışır?)
Görsel işleme hattı şöyledir:
- Girdi: Gri seviye görüntü.
- Türev: Sobel operatörü ile \(I_x\) ve \(I_y\) görüntülerini hesapla.
- Çarpım: \(I_x^2\), \(I_y^2\) ve \(I_x I_y\) görüntülerini oluştur.
- Gaussian: Bu çarpım görüntülerini Gaussian Blur ile yumuşat (Pencere içindeki toplamı bulmak için). Bu bize her pikselde \(M\) matrisini verir.
- Harris Skoru: Her piksel için \(R = \det - k(\text{trace})^2\) formülünü uygula.
- Eşikleme: \(R\) değeri belli bir eşikten (Threshold) büyük olan yerleri işaretle.
- Non-Maximum Suppression: Birbirine çok yakın köşe kümelerinden sadece en kuvvetlisini al.
7. Python Kodu ile Karşılığı
Bu teorik adımların koddaki karşılığı sadece birkaç satırdır:
# 1. Görüntüyü Al
img_gray = cv2.imread("image.jpg", 0)

# 2, 3, 4 ve 5. Adımları OpenCV tek fonksiyonla yapar:
# blockSize=2 -> Pencere boyutu
# ksize=3     -> Sobel türev boyutu
# k=0.04      -> Harris sabiti
dst = cv2.cornerHarris(img_gray, blockSize=2, ksize=3, k=0.04)

# 6. Eşikleme (Görselleştirme)
# En yüksek skorun %1'inden büyük olanları kırmızı yap
img[dst > 0.01 * dst.max()] = [0, 0, 255]
Bilgisayarla Görü – OMÜ | 🏠