Bilgisayarla Görme
Yerel Özellik Tanımlayıcıları: SIFT, SURF ve ORB
2026
Öğrenim Kazanımları
Bu ders sonunda öğrenciler:
- ilgi noktası, anahtar nokta, detector ve descriptor kavramlarını ayırt edebilecektir.
- yerel özellik çıkarımının neden köşe tespitinden sonraki doğal adım olduğunu açıklayabilecektir.
- SIFT yönteminin ölçek-uzayı, DoG, keypoint localization, orientation assignment ve descriptor üretimi adımlarını açıklayabilecektir.
- SIFT, SURF ve ORB yöntemlerini açıklayabilecek ve hız, dayanıklılık, pratik kullanım açısından karşılaştırabilecektir.
Önceki Derste Neler Öğrendik?
Önceki derste şu soruya odaklanmıştık:
Görüntüde ilginç noktalar nerede?
Bu derste ise bir adım daha ileri gidiyoruz:
Bulduğumuz bu noktaları başka görüntülerde nasıl tekrar tanıyacağız?
Yani artık yalnızca köşe bulmak değil, bu noktaları ayırt edici biçimde tanımlamak istiyoruz.
Corner and Interest Point Detection
Amaç
Görüntüdeki tekrarlanabilir ve ayırt edici noktaları tespit ederek, bu noktalar üzerinden:
- görüntüler arası eşleşme sağlamak
- nesne tanıma, takip ve görüntü birleştirme yapmak
- aynı sahnenin farklı görünümleri arasında ilişki kurmak
Neden Köşe ve İlgi Noktası?
- Köşeler ve ilgi noktaları, bir nesnenin konumunu ve yapısını temsil eden karakteristik bölgelerdir.
- Düz bölgelere göre daha ayırt edicidirler.
- Kenarlara göre daha kararlı eşleşme üretirler.
- Aynı sahnenin farklı görüntülerinde tekrar bulunabilirler.
İlgi Noktası Özellikleri
| Özellik | Açıklama |
|---|---|
| Tekrarlanabilirlik | Farklı görüntülerde aynı noktaları tekrar bulabilme |
| Ayrımsal Güç | Başka bölgelerle karışmaması |
| Konum Doğruluğu | Noktanın yerini güvenilir belirleyebilme |
| Dönüşüm Kararlılığı | Döndürme, ölçek, ışık değişimi altında çalışabilme |
İlgi Noktası vs Anahtar Nokta
Interest Point
Görüntüde ayırt edici olabilecek yerel yapıKeypoint
Uygulamada seçilmiş, çoğu zaman ölçek/yön bilgisi de atanmış ve descriptor ile temsil edilmeye hazır hale gelmiş nokta
Bu ayrım kaynaklar arasında her zaman aynı sertlikte yapılmasa da, ders içinde bu ayrımı kullanmak öğretici olur.
Neden Descriptor Gerekiyor?
Köşe veya ilgi noktası tek başına yalnızca bir konum bilgisidir.
Ama gerçek problem şudur:
- Bu nokta başka görüntüde hangisi?
- Aynı nesnenin farklı ölçekteki görüntüsünde yine bu noktayı bulabilir miyim?
- Döndürülmüş veya aydınlatması değişmiş görüntülerde aynı yapıyı tanıyabilir miyim?
Bu nedenle noktanın çevresini sayısal olarak tanımlayan bir yapıya ihtiyaç duyarız.
Detector ve Descriptor
İki temel kavram vardır:
- Detector
- ilginç nokta nerede?
- örnek: Harris, Shi-Tomasi, FAST
- Descriptor
- bu noktanın çevresi nasıl temsil edilmeli?
- örnek: SIFT descriptor, BRIEF, ORB descriptor
Bazı yöntemler yalnızca detector değildir; hem detector hem descriptor içerir.
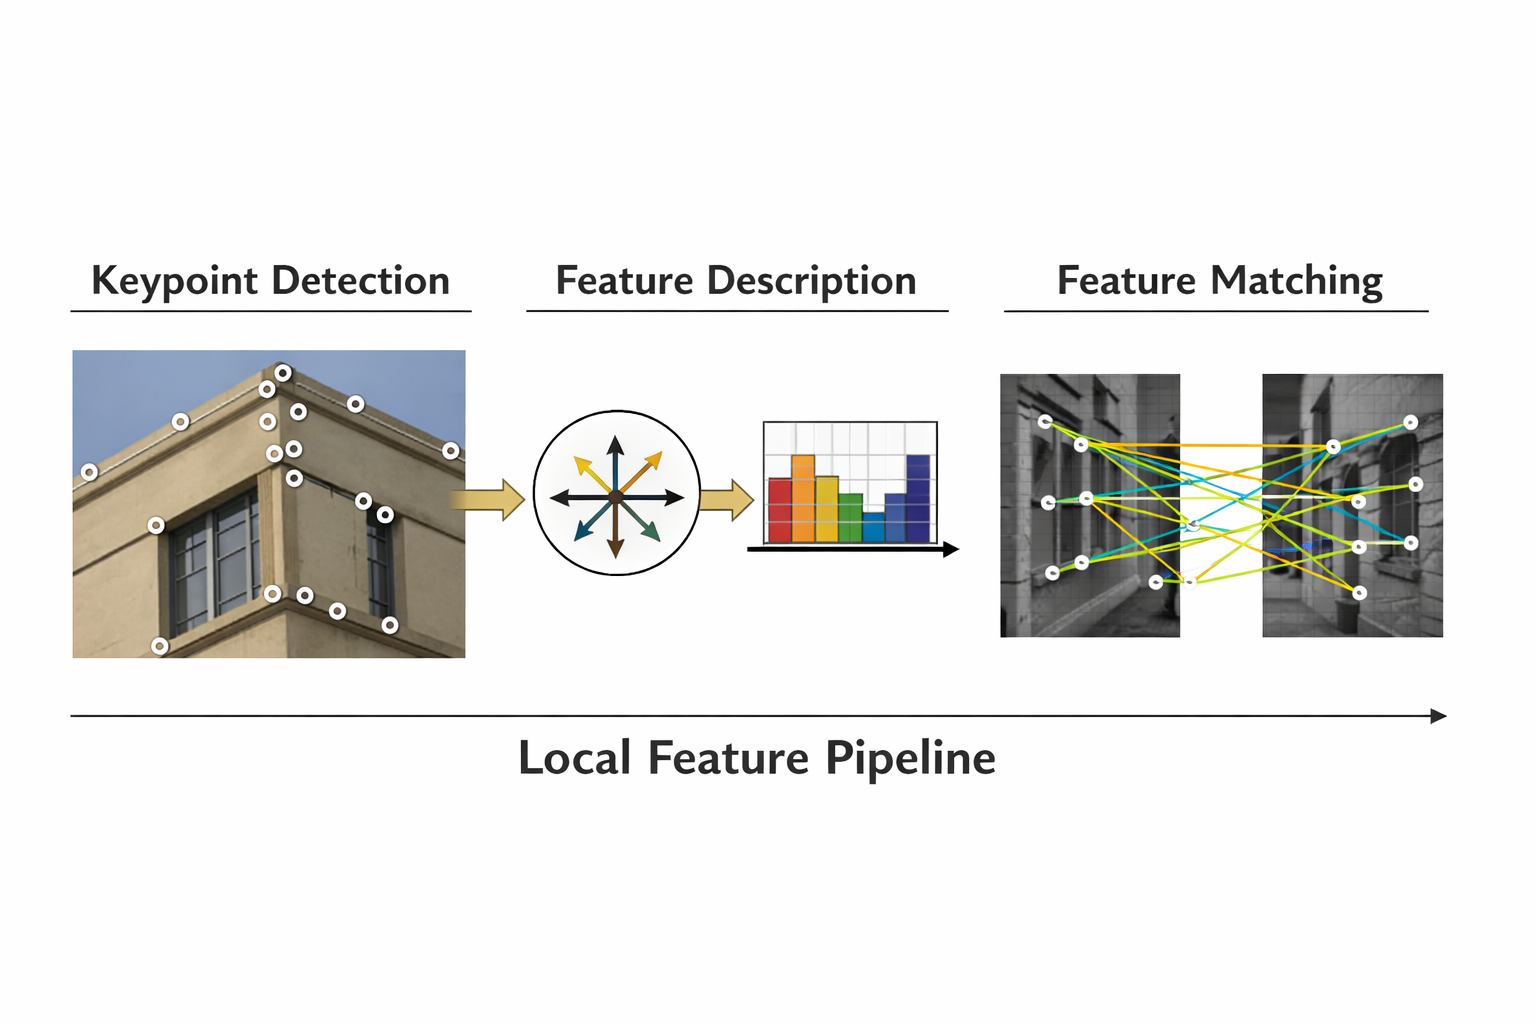
Descriptor İş Akışı
- Köşe / ilgi noktası tespiti
- Güvenilir noktaların seçimi
- Her nokta için descriptor çıkarımı
- Descriptor’lar arasında benzerlik ölçümü
- Eşleşmeler üzerinden daha büyük görevleri çözme. Örneğin:
- panorama
- nesne eşleme
- görsel odometri
- homografi
Ele Alacağımız Yöntemler
| Yöntem | Temel fikir |
|---|---|
| SIFT | Ölçek ve dönme dayanımlı güçlü klasik yöntem |
| SURF | SIFT benzeri ama daha hız odaklı yaklaşım |
| ORB | FAST + BRIEF tabanlı pratik ve hızlı yöntem |
Bu yöntemlerin ortak amacı şudur:
Bir özellik noktasını, ölçek, yön ve görüntü değişimlerine rağmen tekrar tanınabilir hale getirmek.
Genel Akış Şeması
Neden SIFT, SURF ve ORB Önemli?
Bu yöntemler uzun yıllar boyunca çok etkili olmuştur:
- görüntü eşleme
- nesne tanıma
- panorama oluşturma
- görüntü hizalama
- 3B yeniden yapılandırma
- robotik ve SLAM
Bugün derin öğrenme çok güçlü olsa da bu yöntemler hâlâ:
- veri gerektirmez
- düşük maliyetli sistemlerde güçlüdür
SIFT
Scale-Invariant Feature Transform
SIFT, görüntüdeki yerel özellik noktalarını bulmak ve bu noktaları ayırt edici biçimde tanımlamak için geliştirilmiş klasik bir yöntemdir.
Temel amaç, aynı yapıyı:
- farklı ölçeklerde,
- farklı yönelimlerde,
- ve kısmen değişen görüntü koşullarında
yeniden tanıyabilmektir.
Neden SIFT?
- Farklı boyutlarda çekilmiş görüntülerde aynı yapıyı bulabilir.
- Döndürülmüş nesnelerde eşleme yapabilir.
- Aydınlatma değişimlerine karşı belirli ölçüde kararlıdır.
- Yalnızca köşe değil, karakteristik yerel yapıları da temsil edebilir.
SIFT’in Ana Aşamaları
SIFT genellikle 4 ana adım ile anlatılır:
- Scale-Space Extrema Detection
- Keypoint Localization
- Orientation Assignment
- Descriptor Oluşturma
Bu aşamaların her biri yöntemin dayanıklılığına doğrudan katkı yapar.
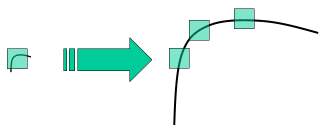
Ölçek Problemi Nedir?
- Bir nesne kameraya yakınsa büyük, uzaktaysa küçük görünür.
- Aynı yerel yapı iki görüntüde farklı büyüklükte olabilir. Eğer tek bir sabit pencere boyutu kullanırsak, aynı yapıyı farklı ölçeklerde kararlı biçimde bulmak zorlaşır.
Örnek: Ölçek Problemi Görsel
Ölçek-Uzayı Fikri
SIFT bu problemi çözmek için görüntüyü tek bir çözünürlükte incelemez.
Bunun yerine:
- görüntüyü farklı bulanıklık seviyelerinde değerlendirir
- yani ölçek boyunca değişen bir temsil kurar
Temel fikir şudur:
Aynı yapıyı farklı ölçeklerde test edelim ve en belirgin olduğu seviyeyi bulalım.
Gaussian Blur ile Ölçek Uzayı
Ölçek uzayında görüntü genellikle farklı \(\sigma\) değerlerinde Gaussian bulanıklaştırma ile temsil edilir:
\[ L(x, y, \sigma) = G(x, y, \sigma) * I(x, y) \]
Burada:
- \(I(x,y)\): orijinal görüntü
- \(G(x,y,\sigma)\): Gaussian çekirdeği
- \(L(x,y,\sigma)\): ilgili ölçekte bulanıklaştırılmış görüntü
Sigma (\(\sigma\)) Nedir?
- Gaussian bulanıklaştırmanın standart sapmasıdır.
- Küçük \(\sigma\) → daha az bulanıklık, daha ince detaylar
- Büyük \(\sigma\) → daha fazla bulanıklık, daha kaba yapı
SIFT bağlamında \(\sigma\) yalnızca blur parametresi değil, aynı zamanda ölçek parametresi gibi davranır.
LoG Nedir?
Laplacian of Gaussian (LoG):
- önce Gaussian ile bulanıklaştırır
- sonra ikinci türev / Laplacian uygular
Bu yapı: - blob benzeri yerel yapıları tespit etmede etkilidir - farklı \(\sigma\) değerlerinde farklı boyuttaki yapıları bulabilir
Ancak doğrudan uygulanması maliyetlidir.
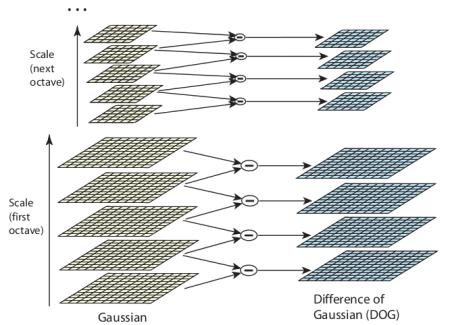
Gaussian Piramidi
SIFT’te farklı bulanıklık seviyeleri ve çözünürlükler piramit mantığıyla organize edilir:
- aynı çözünürlükte artan blur seviyeleri
- sonra daha düşük çözünürlüklü görüntü
- tekrar artan blur seviyeleri
Bu yapıya Gaussian pyramid denir.

Difference of Gaussians (DoG)
SIFT, LoG’yi doğrudan kullanmak yerine pratik bir yaklaşım kullanır:
\[ D(x, y, \sigma) = L(x, y, k\sigma) - L(x, y, \sigma) \]
Yani iki farklı blur seviyesindeki görüntü birbirinden çıkarılır.
Bu yapıya Difference of Gaussians (DoG) denir.
DoG Neden Kullanılır?
DoG şu nedenle önemlidir:
- köşe, blob ve yerel yapılar belirgin hale gelir
- ölçek boyunca dikkat çekici noktalar ortaya çıkar
- LoG’e göre hesaplaması çok daha pratiktir
İpucu
Teorik Not: DoG, Laplacian of Gaussian için bir yaklaşıklaştırma sağlar. Bu nedenle SIFT, LoG’nin sağladığı ölçek seçiciliğini daha verimli biçimde elde etmeye çalışır.
DoG Görsel Sezgi
Aday Nokta Nasıl Bulunur?
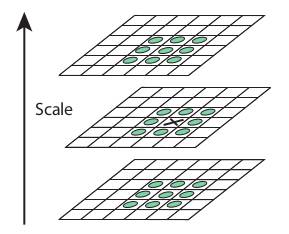
DoG görüntüleri elde edildikten sonra, her piksel aynı görüntü düzlemindeki komşularıyla, bir alt ölçek düzeyiyle ve bir üst ölçek düzeyiyle karşılaştırılır.
Bir nokta tüm komşularından büyükse yerel maksimum, tüm komşularından küçükse yerel minimum olarak işaretlenir.
SIFT’te Yerel Ekstremum Arama
Bir aday nokta 3B komşulukta değerlendirilir:
- x yönü
- y yönü
- ölçek yönü
Yani aranan şey yalnızca 2B uzayda dikkat çekici bir nokta değil, aynı zamanda ölçek boyunca da kararlı bir noktadır.
Görsel Sezgi: Ölçek Boyunca Ekstremum
Keypoint Localization
Potansiyel anahtar noktalar bulunduktan sonra hepsi korunmaz.
Bu aşamada amaç:
- konumu daha hassas belirlemek
- zayıf adayları elemek
- kararsız noktaları temizlemek
Dolayısıyla bu adım, “aday üretimi”nden “güvenilir seçim”e geçiştir.
Düşük Kontrastlı Noktalar Neden Elenir?
Bazı adaylar:
- gürültüden kaynaklanabilir
- çok zayıf kontrasta sahip olabilir
- kararsız olabilir
Bu yüzden SIFT düşük kontrastlı adayları eler.
Amaç:
- daha güvenilir
- tekrar bulunabilir
- eşleme için daha yararlı noktalar bırakmaktır
Kenar Benzeri Noktalar Neden Sorunludur?
Bir nokta güçlü görünse bile bazen yalnızca bir kenar yapısının üzerinde olabilir.
Bu durumda:
- bir yönde çok güçlü değişim vardır
- diğer yönde zayıf değişim vardır
Bu tür noktalar eşleme için kararsız olabilir. Bu nedenle SIFT, Hessian benzeri analizle kenar-benzeri noktaları da eler.
Keypoint Localization Özeti
Bu adım sonunda elimizde:
- düşük kontrastlı olmayan
- yalnızca kenar üzerinde kalmayan
- daha kararlı
- daha güvenilir
anahtar noktalar kalır.
Orientation Assignment
Bir anahtar nokta bulunduğunda işlem bitmez.
Bir sonraki soru şudur:
Bu noktanın baskın yönü nedir?
Bu amaçla anahtar nokta çevresindeki gradyanlar incelenir.
Gradyan Büyüklüğü ve Yönü
Bir piksel için yaklaşık olarak:
\[ m(x, y) = \sqrt{(L(x+1,y)-L(x-1,y))^2 + (L(x,y+1)-L(x,y-1))^2} \]
\[ \theta(x, y) = \tan^{-1} \left( \frac{L(x,y+1)-L(x,y-1)}{L(x+1,y)-L(x-1,y)} \right) \]
Burada:
- \(m(x,y)\): gradyan büyüklüğü
- \(\theta(x,y)\): gradyan yönü
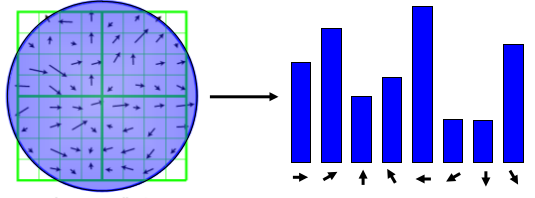
Yön Histogramı
Anahtar nokta çevresindeki gradyan yönleri histogramda toplanır.
- en yüksek tepe baskın yön olarak atanır
- bazı durumlarda güçlü ikinci tepe de kabul edilebilir
Bu sayede descriptor, anahtar noktanın kendi yönüne göre hizalanır.
Bu da dönmeye karşı dayanım kazandırır.
Orientation Assignment Görseli
SIFT Descriptor Nasıl Oluşur?
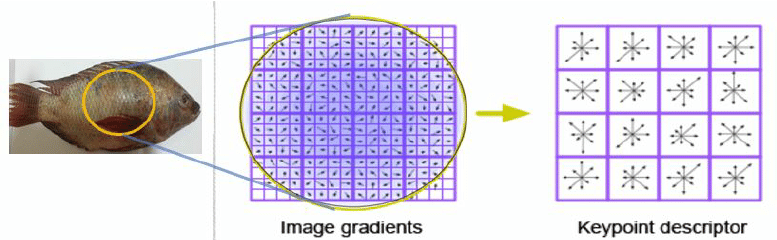
Descriptor üretirken anahtar nokta çevresinden bir pencere alınır.
Klasik yaklaşım:
- 16x16 bölge alınır
- bu bölge 4x4 alt hücreye ayrılır
- her alt hücrede 8 yön kovası içeren histogram üretilir
Dolayısıyla toplam descriptor boyutu:
\[ 4 \times 4 \times 8 = 128 \]
olur.
Descriptor Oluşumu
128 Boyutlu Descriptor Ne Anlama Gelir?
Bu 128 sayı:
- yerel kenar düzenini
- yönsel yapıyı
- doku örüntüsünü
kompakt ve ayırt edici biçimde temsil eder.
Yani descriptor, anahtar noktanın “parmak izi” gibi davranır.
SIFT Descriptor Sezgisi

SIFT Aşamaları: Kısa Özet
Scale-Space Extrema Detection
Farklı ölçeklerde aday noktaları bulur.Keypoint Localization
Zayıf ve kararsız adayları eler.Orientation Assignment
Anahtar noktaya baskın yön atar.Descriptor Oluşturma
128 boyutlu ayırt edici vektör üretir.
SIFT’in Güçlü Yanları
- ölçek değişimine dayanıklıdır
- dönmeye dayanıklıdır
- descriptor’ı güçlü ayırt edicilik sağlar
- klasik eşleme görevlerinde çok etkilidir
Bu yüzden uzun yıllar boyunca en etkili klasik yöntemlerden biri olmuştur.
SIFT’in Sınırlılıkları
- descriptor boyutu büyüktür
- hesaplama maliyeti görece yüksektir
- gerçek zamanlı uygulamalarda ağır kalabilir
- çok büyük veri kümelerinde maliyet artabilir
Bu nedenle daha hızlı alternatifler geliştirilmiştir.
OpenCV’de SIFT
OpenCV’de temel kullanım:
Burada:
keypoints: konum, ölçek ve yön bilgisi içeren anahtar noktalardescriptors: her nokta için 128 boyutlu descriptor
Uygulama: SIFT ile Anahtar Noktalar
Kod Üzerine Düşünelim
Bu örnekte dikkat edilmesi gerekenler:
- yalnızca konum değil, ölçek ve yön bilgisi de gösterilebilir
DRAW_RICH_KEYPOINTSher noktanın büyüklük ve yön bilgisini görünür kılar- descriptor’lar eşleme için ayrıca döndürülür
Eşleme Mantığına Geçiş
Anahtar nokta ve descriptor ürettikten sonra sıradaki soru şudur:
Hangi descriptor, diğer görüntüdeki hangi descriptor’a daha çok benziyor?
Bunu çözmek için descriptor’lar arasında mesafe ölçeriz.
Uygulama: İki Görüntü Arasında SIFT Eşleme
Eşleşmede Mesafe Neden Önemlidir?
SIFT descriptor’ları kayan noktalı vektörlerdir. Bu yüzden benzerlik için çoğu zaman
L2 normu / Euclidean distancekullanılır.Mesafe küçükse descriptor’lar birbirine daha benzer kabul edilir.
Lowe Ratio Test Nedir?
- En yakın eşleşme her zaman güvenilir değildir.
- Bu yüzden çoğu zaman en yakın komşu ile ikinci en yakın komşu bulunur. Eğer en yakın eşleşme, ikinciye göre belirgin biçimde daha iyiyse kabul edilir.
- Bu fikir Lowe ratio test olarak bilinir.
Uygulama: Ratio Test ile Daha Sağlam Eşleme
Eşleme Sonrası Geometrik Doğrulama: RANSAC
Ratio test descriptor seviyesinde temizlik yapar. Ancak sahnede geometrik olarak imkânsız eşleşmeler de kalabilir.
Bu nedenle uygulamada sıkça şu adım eklenir:
- RANSAC (Random Sample Consensus)
- görüntüler arası dönüşümü / homografiyi tahmin eder
- modele uymayan outlier eşleşmeleri eler
Bu konuyu görüntü hizalama ve homografi dersinde ayrıntılı işleyeceğiz.
SIFT İçin Küçük Deney Soruları
- blur seviyesi değişse descriptor ne kadar etkilenir?
- neden
NORM_L2kullanıyoruz? - neden her anahtar nokta iyi eşleşme üretmez?
SURF
Speeded-Up Robust Features
SURF, SIFT ile benzer probleme çözüm üretir; ancak daha hızlı olmak amacıyla farklı mühendislik fikirleri kullanır.
Temel düşünce:
SIFT benzeri dayanıklılığı korurken hesaplamayı hafifletmek.
SURF’ün Temel Amacı
SURF şunu hedefler:
- SIFT’e benzer biçimde kararlı özellikler bulmak
- ama detector ve descriptor tarafında daha hızlı çalışmak
Bu nedenle hem anahtar nokta tespiti hem de descriptor üretiminde hız odaklı tasarlanmıştır.
SURF’ün Ana Fikirleri
SURF genellikle şu bileşenlerle anlatılır:
- Hessian matrisi tabanlı ilgi noktası tespiti
- integral image kullanımı
- kutu filtrelerle hızlı yaklaşık hesap
- descriptor üretiminde Haar-wavelet benzeri yanıtlar
Hessian Matrisi Sezgisi
Bir noktadaki ikinci türev yapısını temsil eden Hessian matrisi kabaca şöyledir:
\[ H(x, y, \sigma) = \begin{bmatrix} L_{xx}(x, y, \sigma) & L_{xy}(x, y, \sigma) \\ L_{xy}(x, y, \sigma) & L_{yy}(x, y, \sigma) \end{bmatrix} \]
Burada ikinci türevler yerel yapının blob / köşe benzeri karakterini ortaya koymada kullanılır.
SURF Neden Hessian Kullanır?
Hessian determinantı:
- yerel yapıdaki güçlü değişimleri işaretleyebilir
- blob benzeri ilgi noktalarını yakalamada etkilidir
Bu nedenle SURF, SIFT’in DoG yaklaşımı yerine Hessian tabanlı bir detector tercih eder.
Integral Image Fikri
SURF’ün hız sırrının önemli parçalarından biri integral image kullanımıdır.
Integral image sayesinde bir dikdörtgen bölgenin toplam parlaklığı:
- filtre boyutundan bağımsız biçimde
- sabit zamanda
hesaplanabilir.
Bu da büyük filtrelerin maliyetini ciddi biçimde düşürür.
Örnek: Integral Image

Kutusal Filtre Yaklaşımı
SURF, Gaussian ikinci türevlerini doğrudan pahalı şekilde uygulamak yerine, bunları kutu filtrelerle yaklaşıklar.
Avantaj:
- çok daha hızlı hesaplama
Dezavantaj:
- bu tam hesap değil, yaklaşımdır
Yani SURF:
- teorik saflığı biraz gevşetir
- pratik hız kazanır
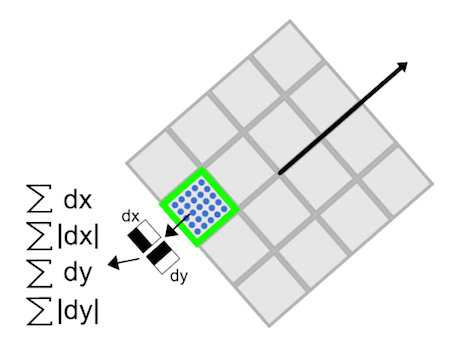
SURF Descriptor Mantığı
SURF descriptor üretirken Haar-wavelet benzeri yanıtları kullanır.
Amaç:
- yatay/dikey yoğunluk değişimlerini özetlemek
- descriptor’ı daha kompakt ve hızlı tutmak
Bu yönüyle SURF, SIFT’e göre daha hız odaklı bir tasarım sunar.
SURF Descriptor
SURF’ün Güçlü Yanları
- SIFT’e göre hız odaklıdır
- ölçek ve dönme dayanımı sunar
- descriptor üretimi pratikte güçlü olabilir
- klasik CV literatüründe önemli bir adımdır
SURF’ün Sınırlılıkları
- patent/lisans geçmişi nedeniyle erişimi her zaman sorunsuz olmamıştır
- her OpenCV kurulumunda hazır gelmeyebilir
- günümüzde ORB gibi daha açık ve pratik yöntemler daha sık tercih edilir
Bu nedenle SURF, kavramsal olarak çok önemli olsa da uygulamada her zaman ilk tercih olmayabilir.
OpenCV’de SURF Notu
Bazı OpenCV kurulumlarında SURF şu modülde bulunur:
Ancak: - bu her zaman etkin olmayabilir - opencv-contrib-python gerekebilir - bazı ortamlarda lisans/paketleme nedeniyle hazır gelmeyebilir
Bu nedenle SURF’ü derste teorik olarak güçlü anlatmak, uygulamada ise not düşmek daha uygundur.
SURF İçin Temel Kullanım Örneği
Burada:
hessianThreshold: kabul edilecek aday gücünü etkiler- eşik yükseldikçe daha az ama daha güçlü nokta bulunur
SURF Nasıl Düşünülmeli?
SURF’ü öğretirken en doğru çerçeve şu olur:
- SIFT ile aynı problemi çözer
- ama çözüm yolunu hız odaklı yeniden kurar
Bu yüzden SURF, “SIFT’in yerine geçmiş yöntem” gibi değil, aynı probleme verilmiş farklı bir mühendislik cevabı gibi düşünülmelidir.
ORB
Oriented FAST and Rotated BRIEF
ORB, detector tarafında FAST’i, descriptor tarafında BRIEF’i kullanarak hızlı ve pratik bir çözüm sunar.
Temel hedef:
- hızlı olmak
- açık ve erişilebilir olmak
- gerçek zamanlı sistemlerde işe yaramak
ORB Neden Geliştirildi?
ORB’nin geliştirilme motivasyonu şudur:
- SIFT/SURF kadar ağır olmasın
- lisans açısından rahat kullanılabilsin
- descriptor üretimi hızlı olsun
- gömülü ve gerçek zamanlı sistemlerde çalışabilsin
Bu nedenle ORB, klasik yöntemler içinde çok popüler hale gelmiştir.
ORB’nin Detector Ayağı: FAST
ORB, ilgi noktası bulurken FAST tabanlı yaklaşım kullanır.
Hatırlayalım:
- merkez piksel seçilir
- etrafındaki 16 piksellik çember incelenir
- yeterince fazla sayıda ardışık komşu piksel belirgin biçimde daha parlak veya daha karanlıksa nokta aday kabul edilir
Bu detector son derece hızlıdır.
FAST Tek Başına Neden Yeterli Değil?
FAST çok hızlıdır; ancak:
- yön bilgisi güçlü değildir
- descriptor üretmez
- ham haliyle eşleme için eksiktir
ORB burada devreye girerek FAST’i daha kullanılabilir hale getirir.
ORB’de Yön Bilgisi
ORB, anahtar nokta çevresinin momentlerini kullanarak baskın yön tahmini yapar.
Yani noktaya bir yön atanır. Bu sayede descriptor testleri bu yöne göre döndürülebilir.
Bu, dönmeye karşı daha kararlı bir yapı sağlar.
BRIEF Nedir?
BRIEF, çok hızlı bir descriptor yaklaşımıdır.
Temel fikir:
- anahtar nokta çevresinde piksel çiftleri seç
- hangi piksel daha parlak?
- bu karşılaştırmaları bit dizisi olarak yaz
Örneğin:
- A > B ise 1
- değilse 0
Böylece binary descriptor oluşur.
BRIEF Neden Hızlıdır?
Çünkü:
- histogram tabanlı ağır hesap yapmaz
- yoğun gradyan birikimleri kurmaz
- basit parlaklık karşılaştırmaları yapar
Bu nedenle descriptor üretimi çok hızlıdır.
ORB, BRIEF’i Nasıl Geliştirir?
BRIEF ham haliyle dönmeye karşı zayıftır.
ORB bunu iyileştirmek için:
- yön tahmini yapar
- descriptor test desenini bu yöne göre döndürür
Bu yüzden ORB descriptor’ı çoğu zaman Rotated BRIEF olarak açıklanır.
ORB’nin Güçlü Yanları
- çok hızlıdır
- binary descriptor kullanır
- gerçek zamanlı uygulamalara uygundur
- açık ve pratik bir çözümdür
- OpenCV’de erişimi kolaydır
ORB’nin Sınırlılıkları
- çok zor eşleme koşullarında SIFT kadar ayırt edici olmayabilir
- aşırı görünüş değişimlerinde performansı düşebilir
- descriptor kompakt olduğu için bazı durumlarda yanlış eşleşme artabilir
Yani ORB çoğu zaman hız–başarım dengesi için seçilir.
OpenCV’de ORB
Burada descriptor’lar binary olduğu için eşlemede çoğu zaman:
NORM_HAMMING
kullanılır.
Uygulama: ORB ile Anahtar Nokta Çıkarımı
Uygulama: ORB ile Eşleme
Neden ORB’de Hamming Mesafesi Kullanılır?
ORB descriptor’ı binary yapıdadır.
Yani descriptor: - 0 ve 1’lerden oluşan bit dizisidir
Bu yüzden benzerlik için çoğu zaman:
- Hamming distance
kullanılır.
Hamming distance: - iki bit dizisinde kaç pozisyonun farklı olduğunu ölçer
SIFT ve ORB Arasında Eşleme Farkı
- SIFT
- descriptor: floating-point vektör
- mesafe: genellikle L2
- ORB
- descriptor: binary vektör
- mesafe: genellikle Hamming
Bu fark doğrudan kod düzeyinde önemlidir.
Karşılaştırma: Aynı Görüntüde SIFT ve ORB
Bu Karşılaştırmada Ne Gözlemleyebiliriz?
Aşağıdaki noktalara bakın:
- hangi yöntem daha fazla anahtar nokta üretiyor?
- hangi yöntem ölçek/yön bilgisini daha görünür taşıyor?
- hangi yöntem daha seçici?
- hız ve kararlılık arasında nasıl bir denge görünüyor?
SIFT, SURF ve ORB’nin Karşılaştırılması
| Özellik | SIFT | SURF | ORB |
|---|---|---|---|
| Temel amaç | güçlü ve dayanıklı descriptor | SIFT benzeri ama daha hızlı | hızlı ve pratik detector+descriptor |
| Detector yapısı | DoG tabanlı | Hessian tabanlı | FAST tabanlı |
| Descriptor türü | floating-point | floating-point | binary |
| Ölçek dayanımı | güçlü | güçlü | orta |
| Dönme dayanımı | güçlü | güçlü | iyi |
| Hız | görece düşük | SIFT’ten hızlı | yüksek |
| Eşleme metriği | L2 | L2 | Hamming |
Hangi Yöntem Ne Zaman?
- SIFT
- doğruluk ve ayırt edicilik ön plandaysa
- hız ikinci plandaysa
- SURF
- teorik olarak hızlandırılmış SIFT benzeri çözüm isteniyorsa
- ancak erişim/kütüphane durumu kontrol edilmelidir
- ORB
- hız önemliyse
- gerçek zamanlı sistem hedefleniyorsa
- açık, pratik ve hafif çözüm isteniyorsa
Klasik mi Derin Özellikler mi?
Derin öğrenme tabanlı yöntemler birçok problemi güçlü biçimde çözse de klasik yöntemler hâlâ önemlidir:
- Eğitim verisi gerektirmez
- Düşük donanımda verimlidir
- Yorumlanabilirdir
- Matematiksel olarak daha şeffaftır
- Küçük ve orta ölçekli görevlerde hâlâ çok işe yarar
Günümüzde hibrit yaklaşımlar da görülebilir.
SIFT, SURF ve ORB Birlikte Nasıl Düşünülmeli?
Bu yöntemleri yalnızca rakipler olarak görmek yerine tasarım tercihleri olarak düşünmek daha doğrudur.
- SIFT → güçlü klasik çözüm
- SURF → hızlandırılmış klasik çözüm
- ORB → pratik ve modern mühendislik çözümü
Yöntem seçimi çoğu zaman şu etkenlere bağlıdır:
- problem tipi
- hız beklentisi
- donanım kısıtı
- lisans / erişim durumu
- descriptor kalitesi ihtiyacı
Küçük Uygulama Senaryoları
Aşağıdaki görevlerde hangi yöntem daha uygun olabilir?
- mobil robotta gerçek zamanlı eşleme
- yüksek doğruluklu nesne eşleme
- lisans sorunsuz, hafif sistem tasarımı
- büyük çözünürlüklü görüntüde ayrıntılı descriptor ihtiyacı
Sınıf İçi Tartışma Soruları
- SIFT neden hâlâ öğretimde çok önemlidir?
- ORB neden birçok pratik sistemde tercih edilir?
- binary descriptor ile floating-point descriptor arasında nasıl bir fark vardır?
- detector ve descriptor ayrımı sistem tasarımını nasıl etkiler?
Kod Üzerinden Tekrar
Bu dersin kod tarafında üç önemli ayrımı gördük:
- detectAndCompute
- eşleme metriği farkı
- SIFT →
NORM_L2 - ORB →
NORM_HAMMING
- SIFT →
- eşleşme kalitesi
- crossCheck
- ratio test
- mesafe sıralaması
Bu üç nokta pratikte çok kritiktir.
Sonraki Adım Ne Olabilir?
Bu dersten sonra doğal devam konuları şunlar olabilir:
- homography ve nesne yerelleştirme
- panorama stitching
- RANSAC ile yanlış eşleşmeleri eleme
- bag of visual words
- SLAM ve görsel odometri
- klasik descriptor’lardan derin özelliklere geçiş
Bölüm Özeti
Bu derste:
- ilgi noktası ve descriptor ilişkisini kurduk
- SIFT’in ölçek-uzayı ve descriptor mantığını gördük
- SURF’ün hız odaklı yaklaşımını inceledik
- ORB’nin FAST + BRIEF tabanlı yapısını öğrendik
- OpenCV ile anahtar nokta çıkarımı ve eşleme örnekleri yaptık
En kritik fikir şudur:
Özellik noktası bulmak yalnızca ilk adımdır; asıl güç, bu noktaları kararlı ve ayırt edici biçimde tanımlayabilmektir.
Kapanış
SIFT, SURF ve ORB; klasik bilgisayarlı görüde yerel özellik çıkarımının üç önemli yaklaşımıdır.
Bu yöntemler bize şunu öğretir:
- görüntüde neresi önemlidir?
- bu önem nasıl sayısal temsil edilir?
- bu temsil başka görüntülerde nasıl tekrar bulunur?
Bu üç soru, bilgisayarlı görmenin çok büyük bir bölümünün temelini oluşturur.
Bilgisayarla Görü – OMÜ | 🏠